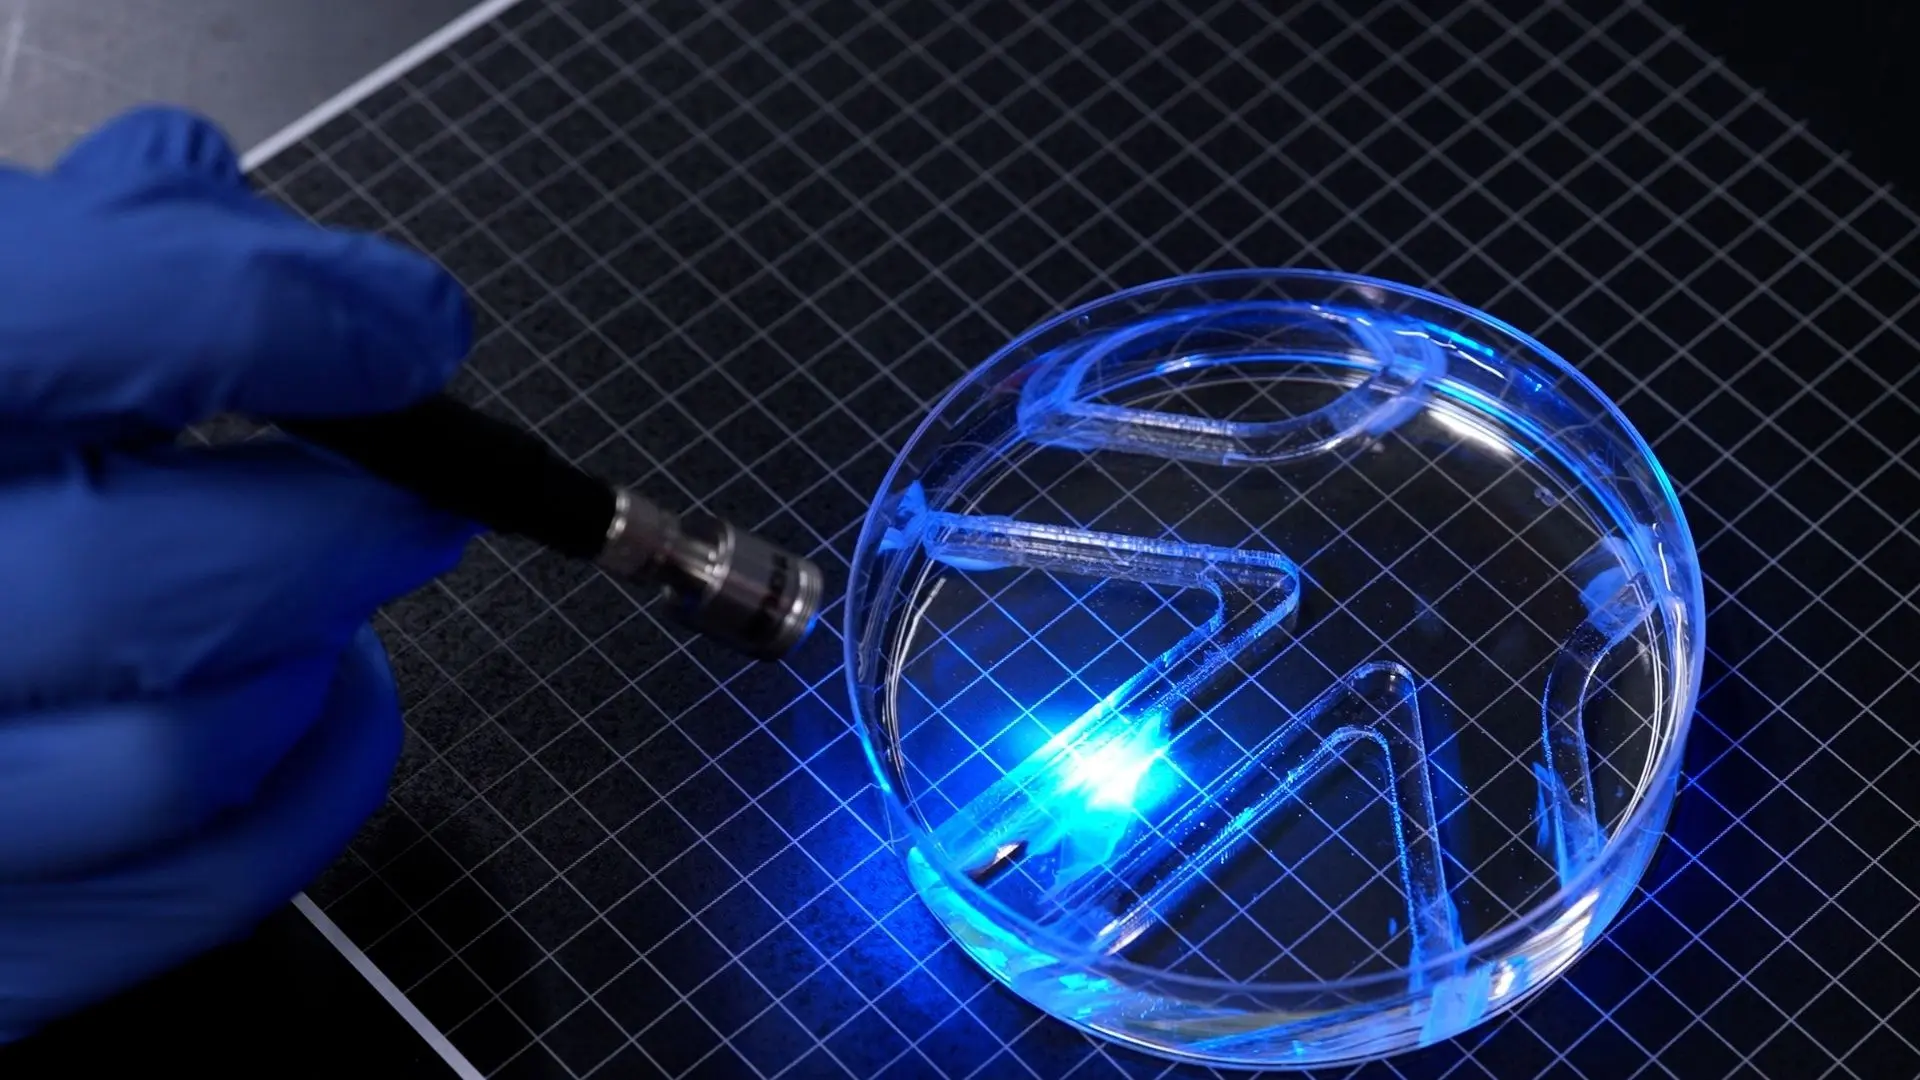
W pracy opublikowanej na łamach czasopisma Advanced Functional Materials autorzy opisali pierwszy przypadek udanej lokomocji w pełni funkcjonalnego, ultracienkiego układu napędzanego tkanką biologiczną.
Konstrukcja opracowana pod kierunkiem prof. Ritu Raman z Wydziału Inżynierii Mechanicznej MIT opiera się na elastycznym szkielecie hydrożelowym o grubości zaledwie pół milimetra, uformowanym w dwie płetwy napędowe. Powierzchnię każdej z nich pokrywa pojedyncza, cieńsza od ludzkiego włosa warstwa komórek mięśni szkieletowych, zmodyfikowanych genetycznie tak, aby kurczyły się pod wpływem impulsów świetlnych.
Precyzyjne oświetlanie wybranej płetwy wywołuje skurcz i ruch wiosłowy, co pozwala na pełną kontrolę prędkości oraz kierunku poruszania się. W testach laboratoryjnych zanurzony w szalce Petriego mikrorobot, sterowany wiązką światła podążającą nad naczyniem, bez trudu pokonał podwodny labirynt, osiągając prędkość maksymalną rzędu czterech długości własnego ciała na minutę.
Sukces ten wymagał radykalnego przeprojektowania biomechaniki nośnika w stosunku do wcześniejszych prac zespołu Raman, w których badano sztuczny mięsień inspirowany ludzką tęczówką oka – tamten układ, oparty na miękkiej fibrynie, ograniczał przemieszczenie do zaledwie 100 mikrometrów.
Aby wygenerować siłę ciągu niezbędną do pływania, inżynierowie zastąpili fibrynę metakrylanem żelatyny (GelMA) o zoptymalizowanej sztywności oraz wprowadzili mikrorowki o przekroju kwadratowym zamiast zaokrąglonych. Taka geometria zmusiła komórki do precyzyjnego ukierunkowania i fuzji w skoordynowane włókna mięśniowe o znacznie wyższej sile skurczu, dodatkowo wzmocnione wstępnym „treningiem” za pomocą powtarzalnej stymulacji optycznej przed montażem robota.
Ograniczenie zużycia materiału biologicznego do pojedynczej warstwy komórek otwiera drogę do miniaturyzacji maszyn biohybrydowych zdolnych do wykonywania delikatnych zadań w miejscach niedostępnych dla tradycyjnej elektroniki. W przyszłości tego typu konstrukcje mogłyby posłużyć do monitorowania wrażliwych i nieprzewidywalnych ekosystemów wodnych.
Choć obecny prototyp wymagał jeszcze ręcznego prowadzenia źródła światła, a jego prędkość pozostaje umiarkowana, inżynierowie z MIT koncentrują się obecnie na optymalizacji hydrodynamiki korpusu, aby znacząco zwiększyć osiągi kolejnych generacji pływających biohybryd.
