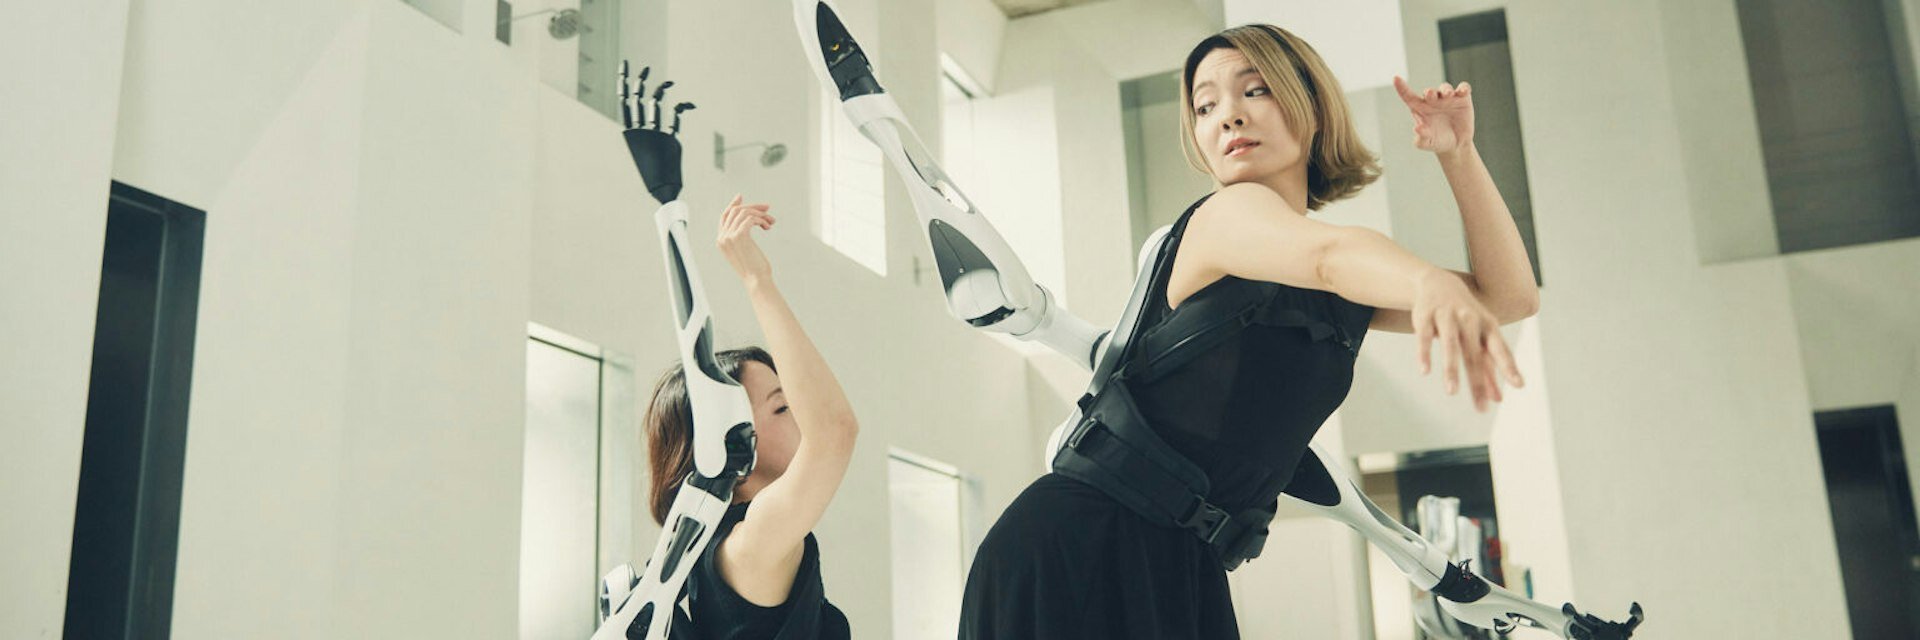
W przeciwieństwie do fikcyjnych, mechanicznych macek rodem z komiksów, rzeczywiste systemy SRL nie imitują biologicznego wyglądu kończyn. Są to zaawansowane układy sztywnych elementów konstrukcyjnych, silników elektrycznych oraz siłowników generujących siłę mechaniczną, zaprojektowane w formie noszonych akcesoriów – najczęściej ergonomicznych plecaków, pasów biodrowych lub bransolet montowanych na nadgarstku. Ich nadrzędną zasadą konstrukcyjną jest pełna niezależność: sztuczne kończyny nie mogą zastępować ani krępować naturalnych ruchów rąk i nóg, lecz muszą zapewniać równoległą, dodatkową przestrzeń roboczą.
Głównym wyzwaniem inżynieryjnym pozostaje sterowanie dodatkową biomechaniką bez angażowania dłoni, co przekreślałoby sens augmentacji. Projektanci najczęściej wykorzystują stopy jako peryferyjne jednostki kontrolne – wyposażone w czujniki buty lub miniaturowe pedały tłumaczą siłę nacisku i mikroruchy stóp na precyzyjną trajektorię sztucznego ramienia. W nowszych próbach laboratoryjnych sięgnięto nawet po rejestrację aktywności mięśni wokół małżowin usznych. Choć badacze analizowali również możliwość bezpośredniego odczytu sygnałów mózgowych – wykorzystując rezerwową przepustowość częstotliwościową w układzie nerwowym, która nie niesie bezpośrednich instrukcji ruchu mięśni – to podejście to, ze względu na niską skuteczność, skomplikowaną kalibrację i długi proces uczenia, pozostaje na razie niepraktyczne.
Czytaj także: Polak stworzył ramię robota z syntetycznymi mięśniami. Tak mogą wyglądać androidy przyszłości
Mimo że technologia znajduje się wciąż w fazie eksperymentalnej, w warunkach laboratoryjnych pomyślnie zrealizowano już działające prototypy o zróżnicowanym przeznaczeniu: od plecaków z dwoma ramionami podtrzymującymi panele sufitowe podczas prac montażowych, przez pasy z dodatkowymi nogami stabilizującymi sylwetkę w nienaturalnych pozycjach, aż po szósty palec umożliwiający odkapslowanie butelki jedną ręką. W perspektywie przemysłowej i ratunkowej wizja ta zakłada m.in. chirurgów operujących czterema narzędziami jednocześnie czy ratowników podnoszących gruzowisko bez konieczności oczekiwania na wsparcie zespołu.
Barierą na drodze do komercjalizacji pozostają obecnie gabaryty, wysoka masa urządzeń oraz sztucznie ograniczana dla bezpieczeństwa prędkość pracy siłowników. Kluczowym czynnikiem adaptacyjnym okazuje się jednak neuroplastyczność ludzkiego mózgu. Badania behawioralne dowodzą, że opanowanie elementarnej kontroli nad trzecią ręką lub dodatkowym palcem zajmuje ochotnikom mniej niż godzinę. Niezbędnym elementem tego procesu jest sprzężenie zwrotne (haptic feedback) – wibracje i impulsy elektryczne pozwalają użytkownikowi „poczuć” robotyczną kończynę na wzór czucia głębokiego przy grze na pianinie czy korcie tenisowym. Dzięki sensorycznemu feedbackowi układ nerwowy z czasem integruje sztuczny element z wewnętrznym schematem ciała, sprawiając, że operowanie nadliczbową kończyną staje się w pełni intuicyjnym, naturalnym odruchem.
