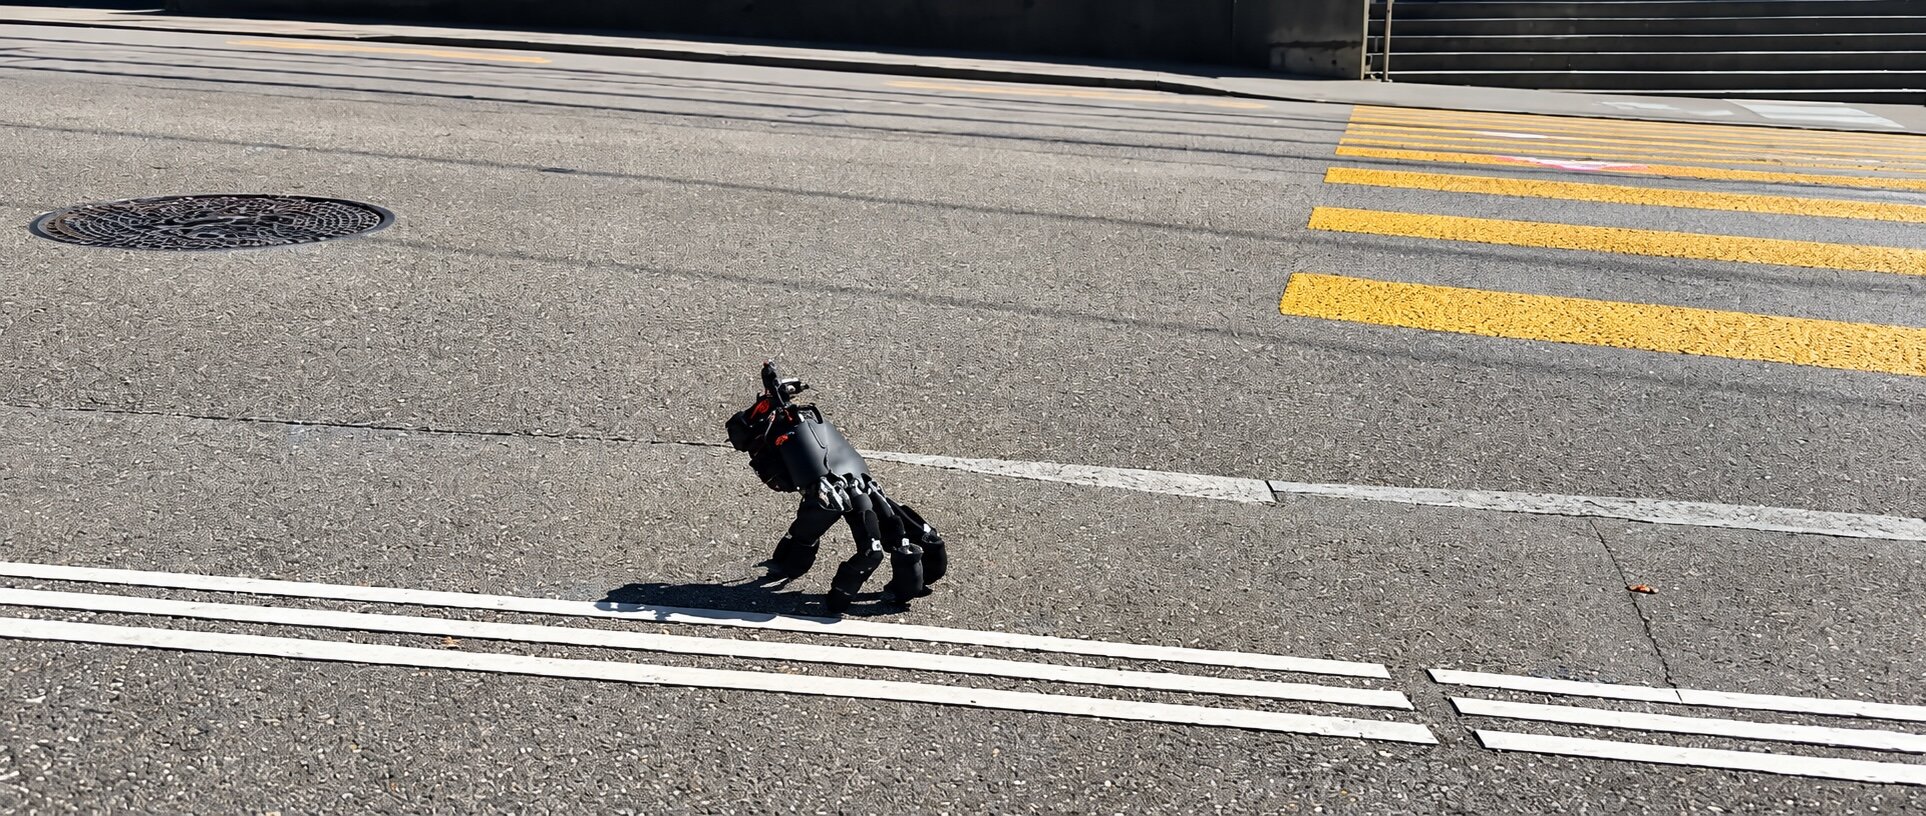
Okazuje się, że nawet jeżeli nie ludzie, to nasze dłonie mają czego zazdrościć robotom, a raczej ich kończynom. Inżynierowie pracujący w laboratorium Soft Robotics Lab umiejscowionym w Politechnice Federalnej w Zurychu, stworzyli niekonwencjonalną maszynę, która porusza się niczym kuzyn Rąsia z Rodziny Addamsów.
Autonomiczna dłoń robota poszła psocić w mieście. Widok jak z futurystycznej Rodziny Addamsów
Zaprojektowany przez inżynierów robot w zasadzie to tak czysto z wyglądu, niewiele się różni od ludzkiej doni. Posiada każdy z pięciu palców i dłoń aż do nadgarstka. Tutaj jednak podobieństwa się kończą, bo robi rzeczy, do których ludzkie ręce nie są zdolne po tym, jak pozostawią swojego właściciela za nimi.
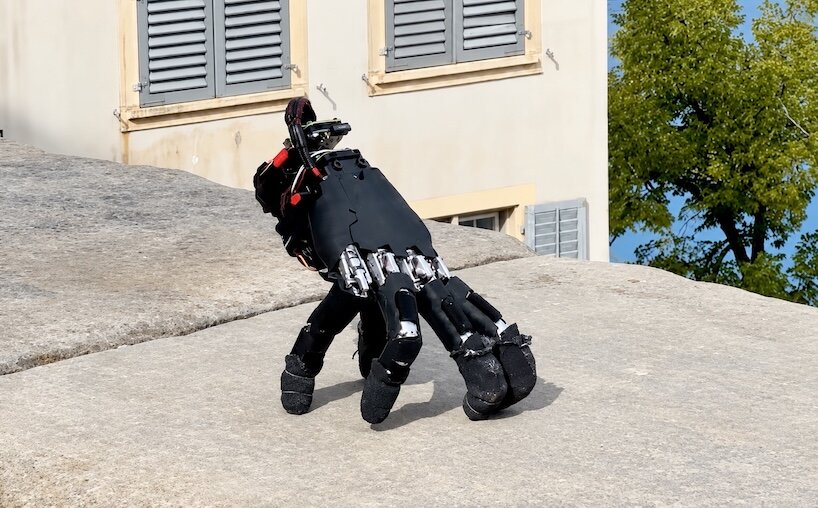
Szwajcarska maszyna może się poruszać na palcach niczym na dłoniach i pokonywać różnorodne powierzchnie. Na zdjęciach można zobaczyć drogę uliczną, chodniki, kamień czy bieżnię dla lekkoatletów (haha!). Co więcej, zupełnie jak serialowa Rąsia, tak i ten robot doskonale sobie radzi z samodzielnym podniesieniem po wywróceniu.
Czytaj też: Czy AI może stworzyć roboty na własną rękę? Naukowcy z Harvarda szukają odpowiedzi
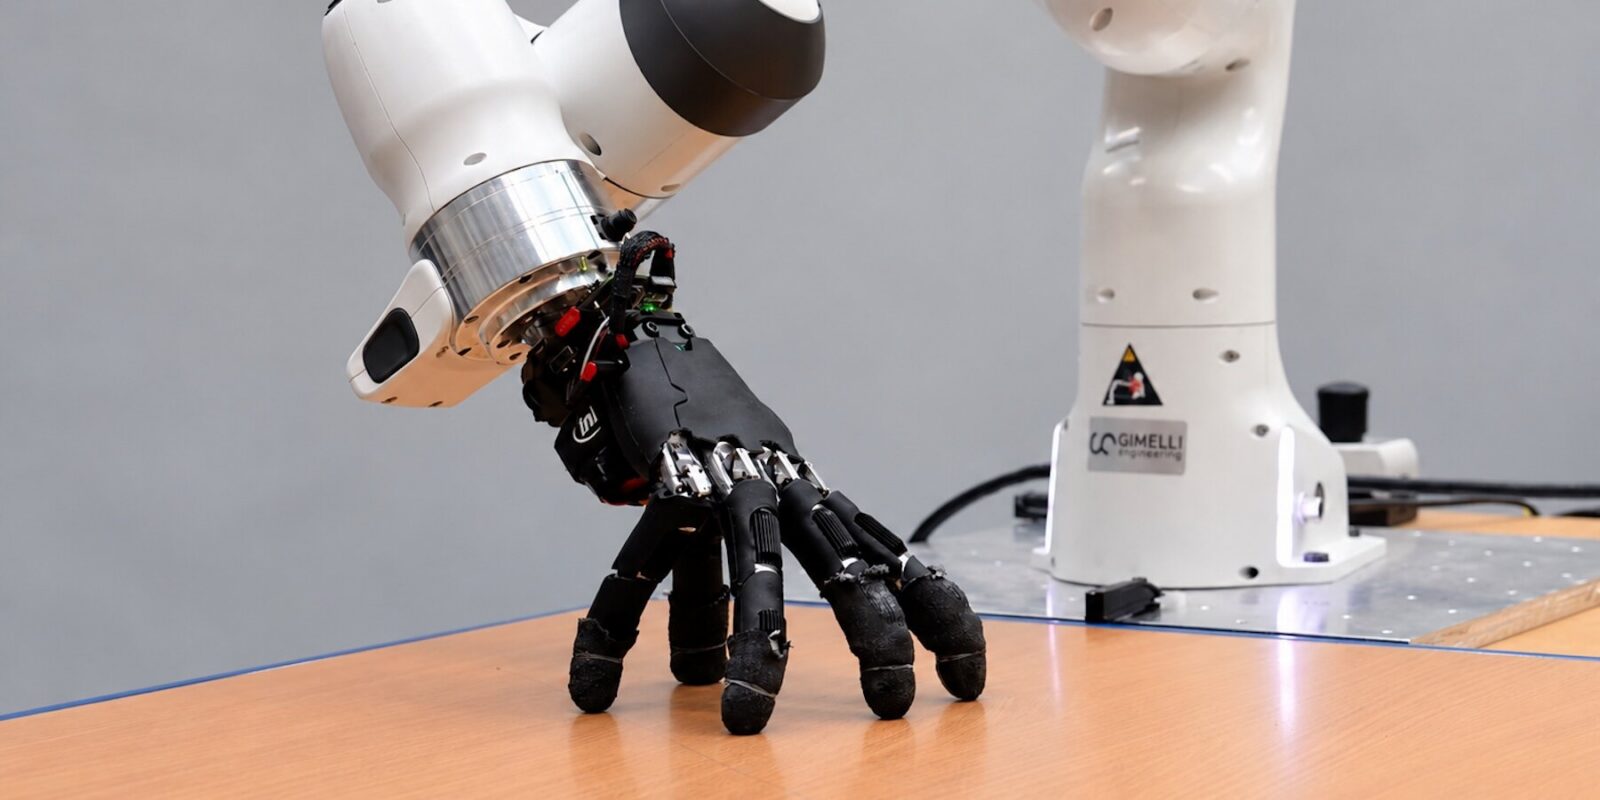
Dłoń jest zwrotna, nie musi iść tylko do przodu, a co chyba najważniejsze, nie traci swojej funkcjonalności jako robotyczna kończyna. Może bez problemu wchodzić w interakcję z przedmiotami. Do tego jednak potrzebuje wsparcia w postaci ramienia. Niestety nawet taka maszyna nie potrafi funkcjonować, kiedy jest pozbawiona ramienia. Prototyp został zbudowany na bazie już istniejącej i dostępnej komercyjnie dłoni. Każdy palec ma także swoje stawy, dokładnie po 4 na każdy z palców.
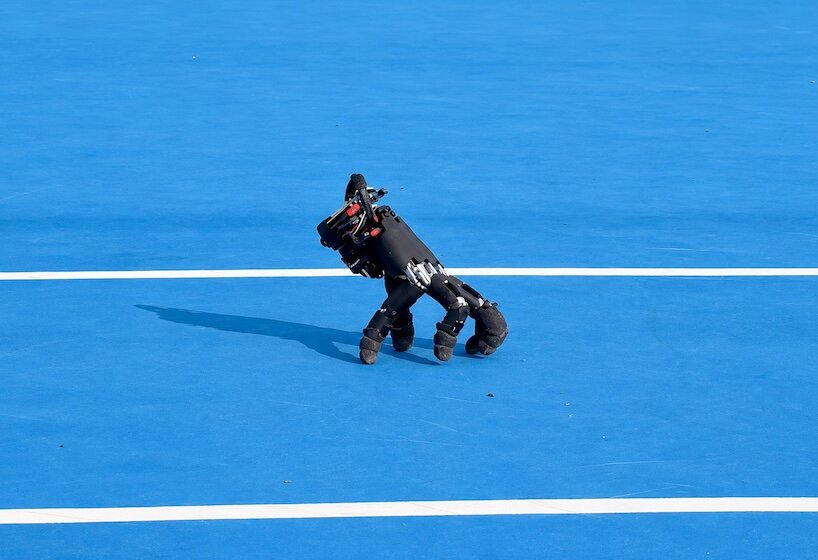
Za tym niecodziennym eksperymentem stoi zespół złożony z naukowców Amirhosseina Kazemipoura, Hehuia Zhenga i Roberta Katzschmanna. To właśnie oni wyposażyli przedmiot w elementy niezbędne do samodzielnej pracy jak bateria, czujniki oraz oczywiście komputer pokładowy, co w sumie daje niewielką wagę 800 gramów. Została stworzona z myślą o testach mobilności i możliwości robotyki w niecodziennym scenariuszu.
Co dwie nogi, to nie pięć palców. Nauka nie była łatwa
Naturalnie proces nauczenia dłoni chodzić, nie był taki łatwy, a przynajmniej bardziej skomplikowany niż tradycyjnego robota. Każdy z palców jest w innym miejscu i działa trochę inaczej w przestrzeni, więc kiedy jeden palec rozpoczyna marsz, pozostałe muszą również dostosowywać swoją pozycję w taki sposób, aby utrzymać balans i jednocześnie wykonywać już kolejne kroki dla następnych palców.
Naukowcy zamiast metody prób i błędów, obrali mniej frustrujący sposób i najpierw stworzyli wariant 3D, które następnie poddano symulacjom. Dopiero gdy osiągnięto sukces w cyfrowej rzeczywistości, przystąpiono do testów z modelem po drugiej stronie ekranu, tej rzeczywistej.
Chodzenie nie jest jednak jedynie założeniem, tylko już przetestowaną funkcją robota. Naukowcy z sukcesem poddali ją testom na 14 różnych powierzchniach i to zarówno wewnątrz, jak na zewnątrz. Dłoń zmierzyła się między innymi z asfaltem, dywanem, kafelkami, metalem, kratkami!!!, trawą czy żwirem.
Czytaj też: Mechanika inspirowana naturą. Nowa generacja mikrorobotów kroczy jak owady
Testy wykonywania czynności pokazały także, że chociaż do większości zadań potrzeba robotycznego ramienia, to ręka poradziła sobie z samodzielnymi zadaniami. Dla przykładu potrafiła uderzyć na klawiaturze 29 z zadanych 32 klawiszy, wspierając wyłącznie na własnych siłach i co więcej, może też być przeciwnikiem w grach planszowych. Testowano również popychanie elementów i inne manipulacje, które w założeniu dało się wykonać bez wsparcia ze strony reszty ciała robota.
Zastosowanie takiej dłoni mogłoby być dokładnie takie, jak już jest w popkulturze. Czyli wysłanie autonomicznej dłoni z zadaniami w ciasnej przestrzeni, w której byłoby łatwiej pracować dłońmi, lecz człowiek tam się nie wciśnie. Cóż, brzmi to zaskakująco przydatnie!
Źródło: designboom
