Naukowcy z Uniwersytetu Sorbony, Uniwersytetu Tokijskiego i kilku innych ośrodków postanowili sprawdzić właśnie taki scenariusz. Zamiast rozwijać możliwości pojedynczego robota, stworzyli metodę, która pozwala całej grupie rozpoznawać geometrię otaczającej ją przestrzeni na podstawie samej wymiany informacji. Najciekawsze w tym eksperymencie jest jednak to, że maszyny nie przekazują sobie żadnych współrzędnych, odległości od ścian ani opisów otoczenia. Wystarczą im jedynie krótkie wiadomości zawierające liczby.
Jak rozpoznać kształt pomieszczenia bez oglądania jego ścian?
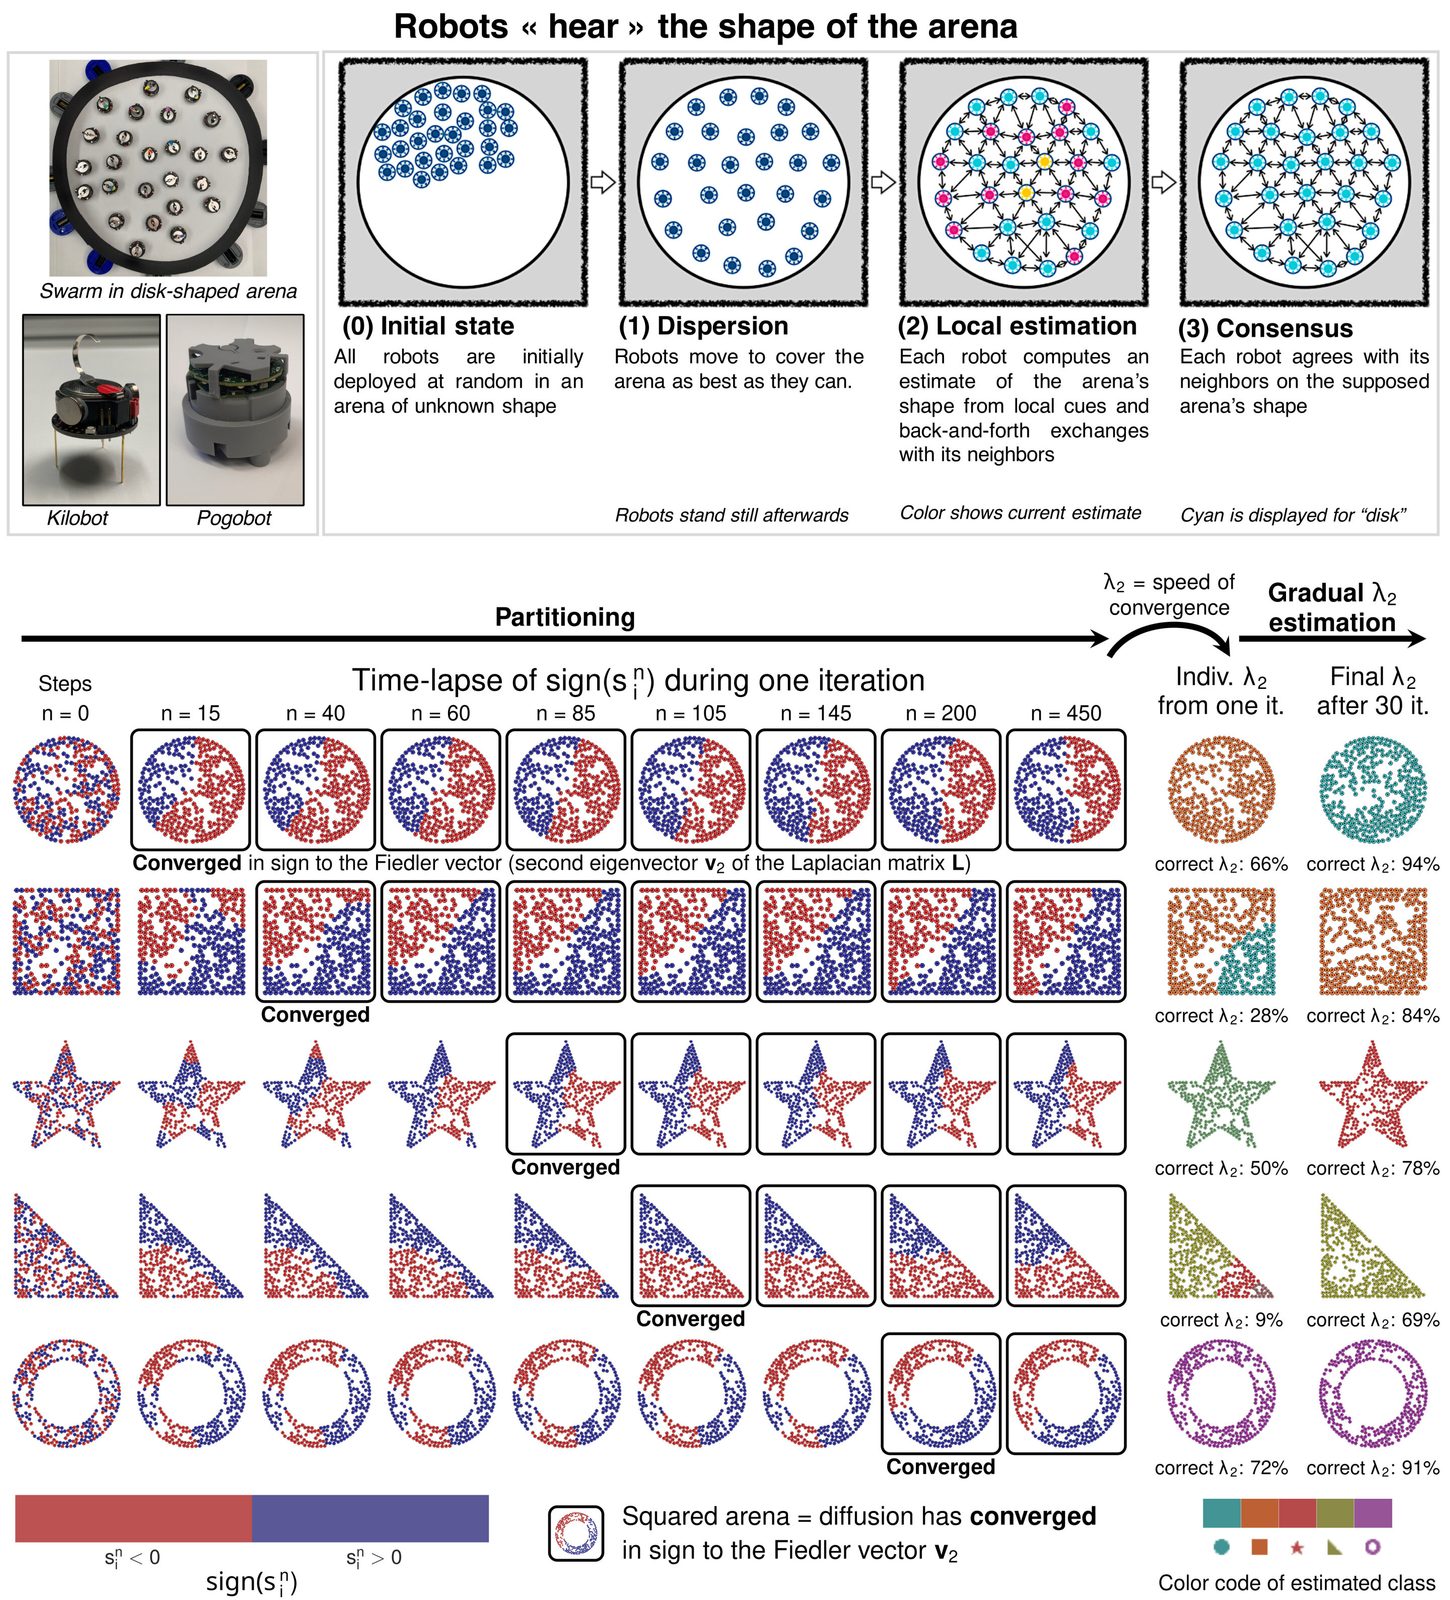
Podstawą eksperymentu jest metoda spectral swarm robotics, czyli robotyka rojowa wykorzystująca analizę spektralną, której fundament jest zaskakująco prosty. Każdy robot przechowuje pewną liczbę, którą naukowcy określają jako wirtualną temperaturę, a następnie wymienia informacje z najbliższymi sąsiadami. Wartości stopniowo się wyrównują, podobnie jak ciepło rozchodzi się pomiędzy cieplejszymi i chłodniejszymi fragmentami materiału.
Czytaj też: Humanoidalny robot nauczył się chodzić i pracować rękami osobno. Później zrobił coś wyjątkowego
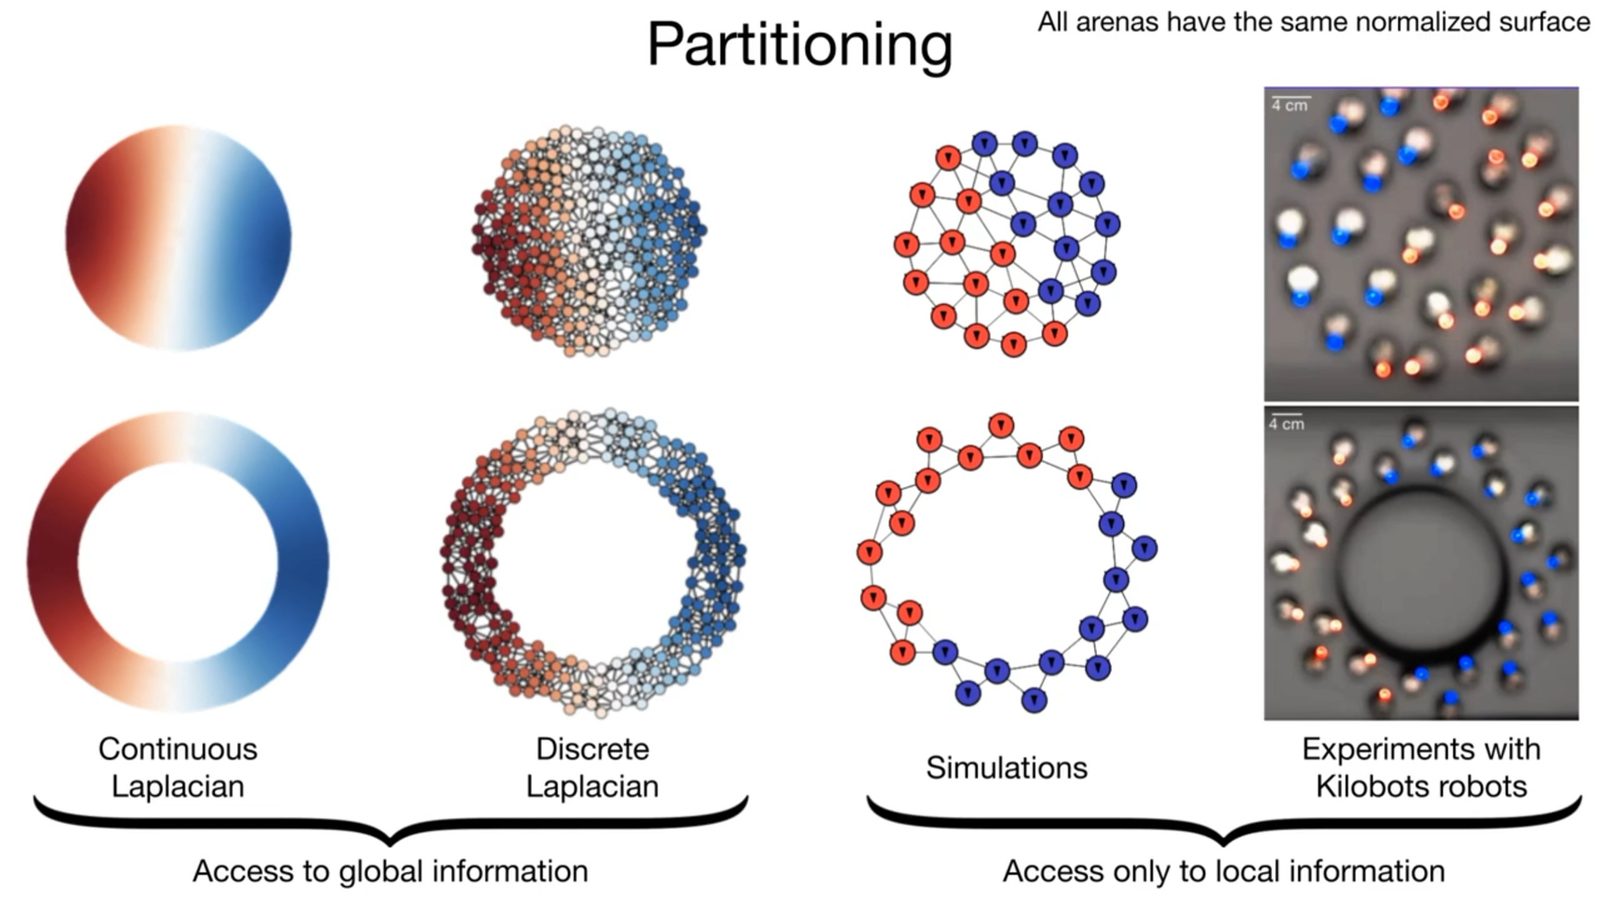
Cała sztuczka tkwi w tym, że szybkość tego wyrównywania zależy od sieci połączeń pomiędzy robotami. Ta z kolei odzwierciedla sposób rozmieszczenia maszyn, na który wpływa geometria otaczającej je przestrzeni. Analizując zmiany własnej liczby, robot może oszacować matematyczny wyróżnik całej sieci, czyli w tym przypadku parametr matematyczny opisujący to, jak dobrze połączona jest sieć robotów i jak szybko rozchodzą się w niej informacje. Następnie porównuje wynik ze znanymi wcześniej wzorcami i na tej podstawie rozpoznaje kształt areny.
Dla mnie najciekawsze jest tutaj samo potraktowanie komunikacji jako czujnika. Kiedy pisałem o wykorzystaniu LiDAR-u do wykrywania obiektów poza bezpośrednim polem widzenia, analizowałem sposób na wyciągnięcie dodatkowych informacji z istniejącego sensora. Tym razem naukowcy poszli w innym kierunku, bo źródłem wiedzy o otoczeniu uczynili same połączenia między robotami. Żadna maszyna nie musi znać pełnego obrazu sytuacji, żeby cała grupa mogła wyciągnąć z niego użyteczne wnioski.
25 robotów rozpoznało kształt areny bez jednej pomyłki
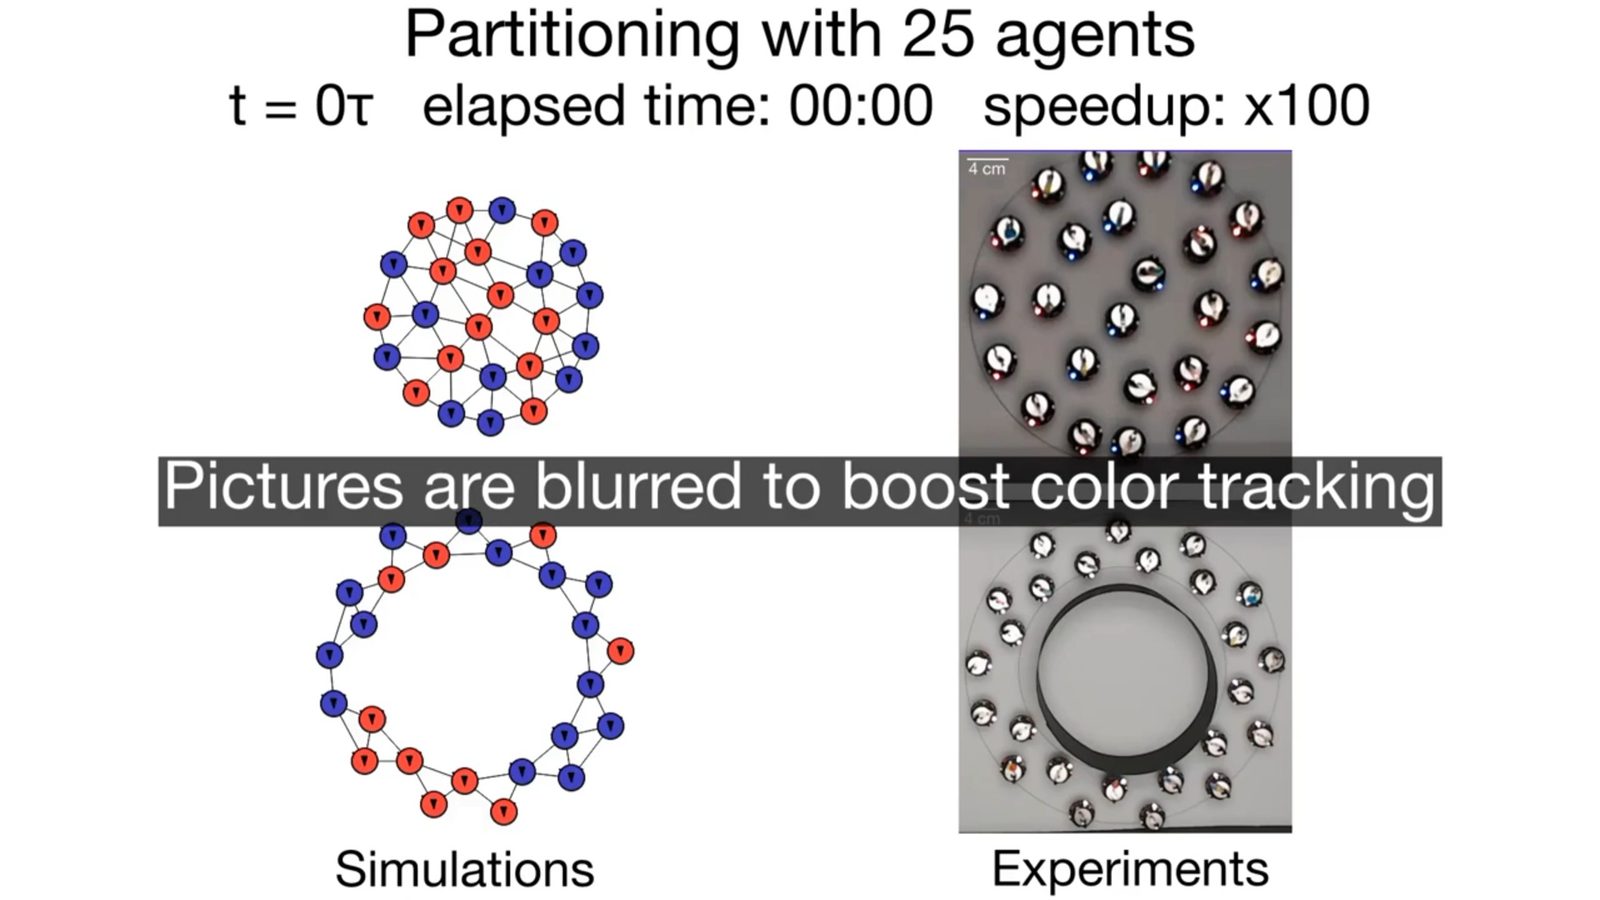
Badacze rozpoczęli od analiz matematycznych i symulacji obejmujących siedem różnych kształtów aren oraz roje liczące nawet kilkaset robotów. Następnie sprawdzili rozwiązanie na fizycznych maszynach typu Kilobot i Pogobot, których zadaniem było odróżnienie pełnej okrągłej areny od areny w kształcie pierścienia. Kiloboty osiągnęły poprawny wynik w 22 z 30 prób, natomiast grupa złożona z zaledwie 25 Pogobotów rozpoznała właściwy kształt we wszystkich 30 eksperymentach.
Czytaj też: Waży tyle co nic, dostał packą i poleciał dalej. Ten robot jest absurdalnie trudny do zniszczenia
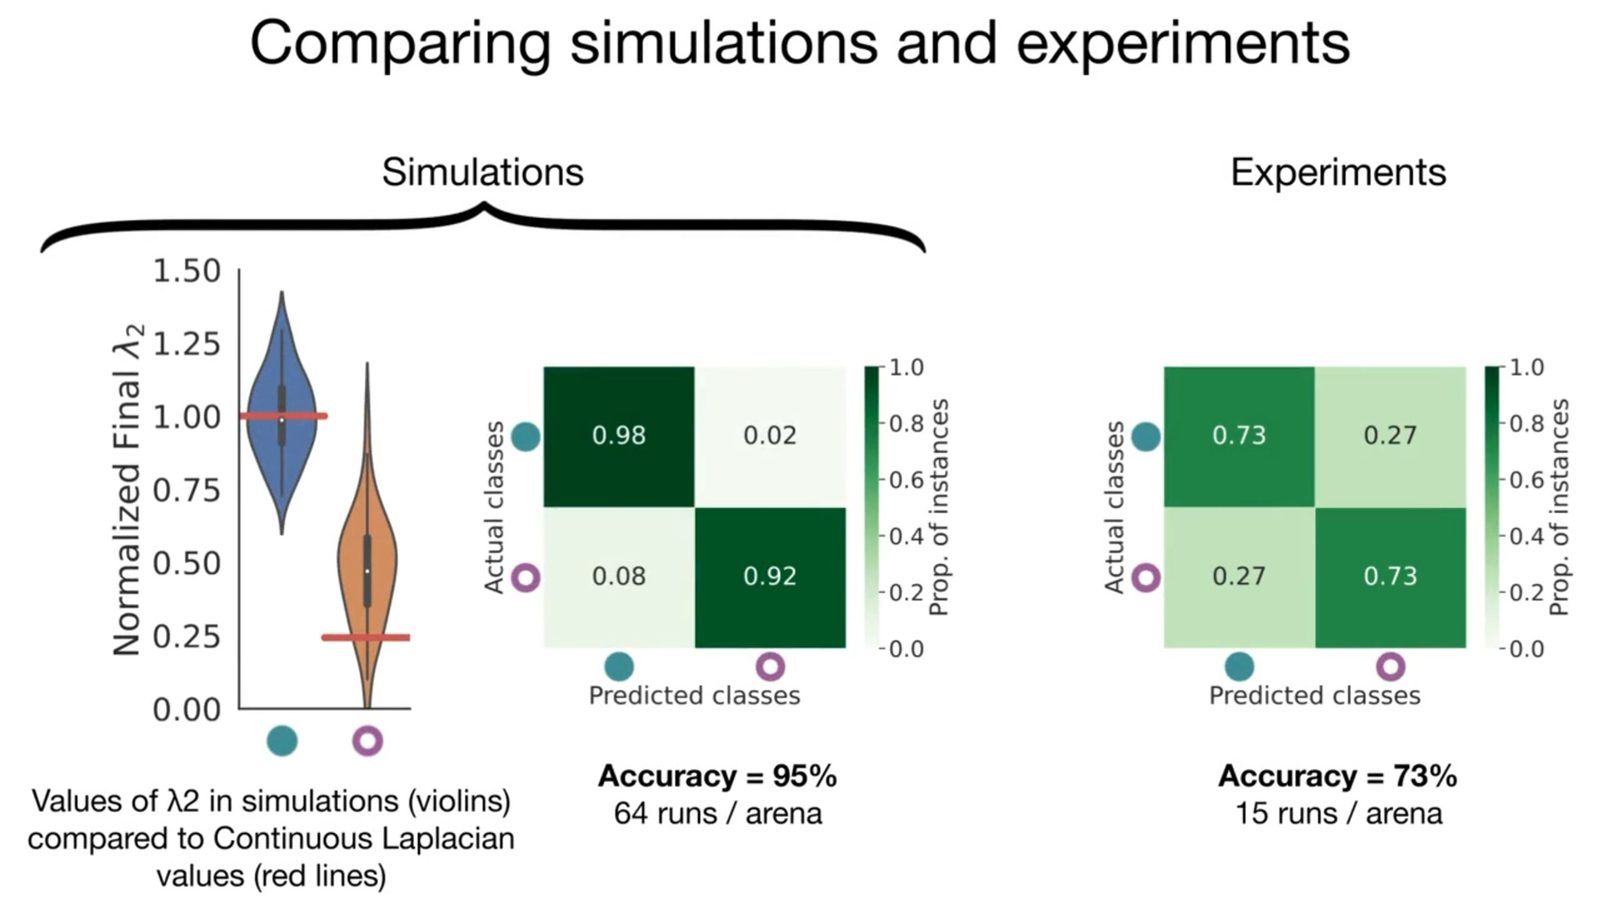
Wynik może i jest imponujący, ale wcale nie oznacza, że roboty potrafią już samodzielnie rozpoznawać dowolne pomieszczenia. Algorytm wybierał bowiem spośród wcześniej znanych kategorii, których matematyczne charakterystyki odpowiednio się różniły. Nie tworzył szczegółowej mapy, nie wskazywał położenia przeszkód ani nie wyznaczał trasy do celu. Dodatkowo skuteczność metody zależy od liczby robotów, zasięgu ich komunikacji i powierzchni areny. Sam eksperyment nie dowodzi więc jeszcze, że podobny rój poradzi sobie w nieznanym budynku pełnym korytarzy czy zmieniających się przeszkód.
Robotyka rojowa może działać inaczej
Jednocześnie trudno mi nie dostrzegać tutaj ogromnego potencjału, bo robotyka rojowa ma sens przede wszystkim wtedy, kiedy pojedyncze maszyny mogą pozostać tanie, proste i energooszczędne. Zamiast wyposażać każdą z nich w rozbudowany zestaw czujników i mocny procesor, można spróbować wykorzystać możliwości wynikające ze współpracy całej grupy. W przyszłości takie podejście mogłoby przydać się choćby podczas eksploracji trudno dostępnych przestrzeni, ale naukowcy muszą najpierw rozwiązać kolejne problemy. Najważniejszym jest możliwość rozpoznawania otoczenia podczas ruchu, kiedy sieć połączeń między maszynami nieustannie się zmienia. Badacze chcą również rozszerzyć metodę o identyfikację granic i pustych przestrzeni oraz wykorzystać uzyskane informacje do sterowania zachowaniem roju.
Czytaj też: Ponad 3000 schodów, jajka i arbuzy na plecach. Chińczycy urządzili robotom prawdziwy test przetrwania
Osobiście uważam, że właśnie w tym kierunku kryje się największa wartość eksperymentu. W robotyce przyzwyczailiśmy się do zwiększania możliwości maszyn poprzez dokładanie kamer, lidarów i wydajniejszych układów obliczeniowych. Tymczasem okazuje się, że część informacji o otoczeniu może wynikać z samej obecności innych robotów i sposobu, w jaki ze sobą współpracują. Dzisiejsze 25 Pogobotów nie zastąpi oczywiście robota wyposażonego w zaawansowany system nawigacji, ale pokazuje coś znacznie ciekawszego.
Być może bowiem, zamiast budować coraz inteligentniejsze pojedyncze maszyny, powinniśmy zacząć skupiać się na tworzeniu inteligentniejszych grup znacznie prostszych robotów?
Źródła: Science Robotics, Tech Xplore