Zmuszenie robota do samego chodzenia albo podnoszenia kubka jest stosunkowo proste. Jednak przygotowanie kompletnej demonstracji, w której taki robot musi przejść od jednego zachowania do następnego, kosztuje więcej czasu i jest bardziej podatne na niepowodzenie. Koreańscy inżynierowie postanowili więc sprawdzić, czy da się pominąć ten najbardziej problematyczny etap. Ich humanoid Unitree G1 rzeczywiście zaczął łączyć umiejętności, których nikt nie demonstrował mu jako jednej ciągłej czynności.
Robot wie, kiedy przestać chodzić i zacząć pracować rękami
Zespół prof. Songhwaia Oha z Uniwersytetu Narodowego w Seulu opracował właśnie RISE (Responsibility-Induced Specialized Experts), czyli system sztucznej inteligencji typu vision-language-action (VLA). W skrócie? Chodzi w nim o to, że model wykorzystuje informacje z kamer oraz polecenia językowe do generowania działań robota. Zamiast jednak powierzać wszystkie ruchy jednemu uniwersalnemu modułowi, korzysta z kilku wyspecjalizowanych ekspertów oraz nadrzędnego kontrolera, który koordynuje ich pracę.
Czytaj też: Sztuczna skóra zaczyna czuć. Robot złapał grafit z ołówka i cofnął rękę przed igłą
Czy takie podejście ma sens? Na pierwszy rzut oka tak, bo samo chodzenie wymaga ciągłego kontrolowania równowagi i reagowania na zmiany położenia ciała, podczas gdy manipulowanie przedmiotami wymusza przede wszystkim precyzyjne sterowanie ramionami i dłońmi. Zresztą oba te zachowania angażują różne stawy i wymagają odmiennego sposobu sterowania. W efekcie więc próba nauczenia jednego modelu wszystkiego naraz może więc utrudniać opanowanie poszczególnych umiejętności.
W RISE badacze nie przypisali jednak systemom konkretnych specjalizacji. Podczas treningu system oceniał, jak dobrze przewidują określone działania, a następnie przydzielał im większy lub mniejszy wpływ na proces nauki. Dzięki temu jedne moduły zaczęły specjalizować się w chodzeniu, a inne w manipulacji. Najciekawszy jest jednak sposób wykorzystania tych specjalizacji. Zmiany udziału poszczególnych ekspertów pozwalają nadrzędnemu kontrolerowi rozpoznawać moment przejścia między czynnościami. Robot może więc zakończyć przemieszczanie się, podnieść przedmiot i ruszyć dalej bez konieczności uczenia go całej sekwencji na podstawie osobnych, kompletnych demonstracji. System nadal jednak korzysta z wcześniej określonych podzadań, a sterowanie chodem wspiera osobna, wcześniej wytrenowana polityka ruchu.
Naukowcy sprawdzili swojego robota. Wyniki są imponujące i rozczarowujące
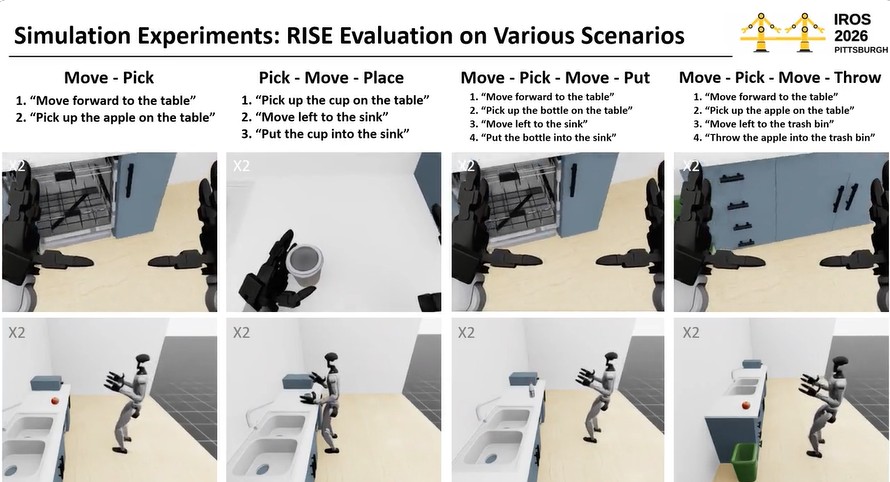
Badacze wykorzystali humanoida Unitree G1 wyposażonego w dwie robotyczne dłonie Dex3-1, co zapewniło maszynie łącznie 43 sterowalne stopnie swobody. Najpierw sprawdzili RISE w symulacjach obejmujących od dwóch do czterech etapów pracy z jabłkami, butelkami i kubkami. Robot musiał m.in. dojść do przedmiotu, podnieść go, przemieścić się w inne miejsce i odłożyć. Średnia skuteczność wyniosła 87,3%, podczas gdy porównawczy system oparty na jednoekspertowej architekturze NVIDIA GR00T osiągnął 73,6%.
Czytaj też: Przyjdzie robot i złoi nas baseballem. Jego prawdziwy przełom kryje się w ramionach
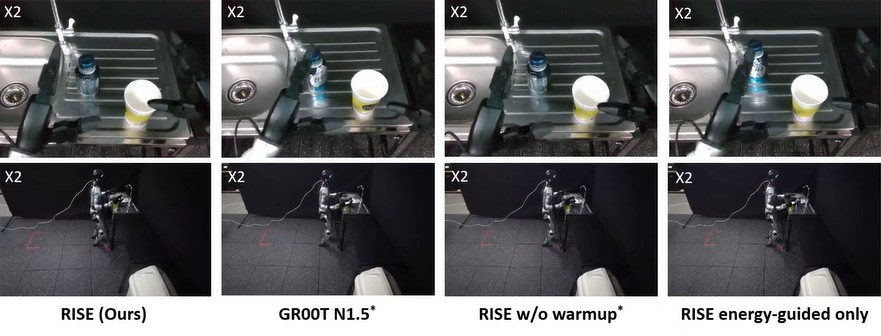
Po przeniesieniu technologii do rzeczywistego G1 przyszło jednak zderzenie z fizyką. W zadaniach obejmujących maksymalnie pięć etapów, w tym podnoszenie dwóch przedmiotów i odkładanie ich w kolejnych miejscach, RISE osiągnął średnią skuteczność 50%. Rozwiązanie porównawcze zakończyło sukcesem 30% prób, więc przewaga nowego podejścia wyniosła aż 20 punktów procentowych.
Patrząc na te wyniki, trudno jednoznacznie ocenić, czy powinniśmy już otwierać szampana. Z jednej strony poprawa skuteczności z 30 do 50% jest istotna, zwłaszcza że wraz ze wzrostem liczby etapów RISE radził sobie lepiej od konkurencyjnej architektury. Z drugiej nawet tak ograniczony zestaw czynności kończył się niepowodzeniem średnio w co drugiej próbie. Wyobraźcie sobie teraz humanoida pracującego w magazynie, w którym każdy upuszczony przedmiot wymaga interwencji pracownika. Szybko okaże się, że robot zamiast oszczędzać czas, zaczyna go po prostu marnować.
Przyszłość humanoidalnych robotów zależy nie tylko od ich sprawności
Największą zaletę RISE widzę nie w samych rezultatach, a w potencjalnym ograniczeniu kosztów szkolenia. Pisałem już o podobnym problemie przy nowym Atlasie od Boston Dynamics, którego rozwój coraz mocniej opiera się na symulacjach i szybkim przenoszeniu nowych umiejętności do fizycznego robota. Koreańscy naukowcy podchodzą do tego samego wyzwania z innej strony. Zamiast wymagać coraz większej liczby kompletnych demonstracji, próbują nauczyć maszynę samodzielnego łączenia zachowań, które już opanowała.
Czytaj też: Amazon ma już milion robotów. Teraz chce użyć ich doświadczenia do uczenia kolejnych
Takie podejście może mieć ogromne znaczenie zwłaszcza w logistyce i przemyśle, gdzie robot musi regularnie zmieniać wykonywane czynności. Oczywiście naukowcy nie wykazali jeszcze konkretnych oszczędności finansowych, a skuteczność fizycznego G1 pozostawia wiele do życzenia. Co więcej, obecny RISE przełącza się między przemieszczaniem i manipulacją, podczas gdy badacze dopiero planują rozszerzenie technologii na jednoczesne chodzenie oraz pracę rękami.
W moich oczach właśnie takie badania najlepiej pokazują, co musi się wydarzyć, zanim humanoidy rzeczywiście zaczną zarabiać na siebie. Producenci mogą zwiększać liczbę stopni swobody, poprawiać chwytaki i projektować coraz sprawniejsze nogi, ale sama mechanika nie wystarczy. Robot musi jeszcze umieć wykorzystać te możliwości bez konieczności uczenia go od podstaw każdej kombinacji działań. Koreańczycy pokazali jeden ze sposobów, jak można ten problem rozwiązać, choć droga od połowy udanych prób do niezawodnej pracy w fabryce pozostaje ciągle długa.
Źródła: Uniwersytet Narodowy w Seulu, RISE