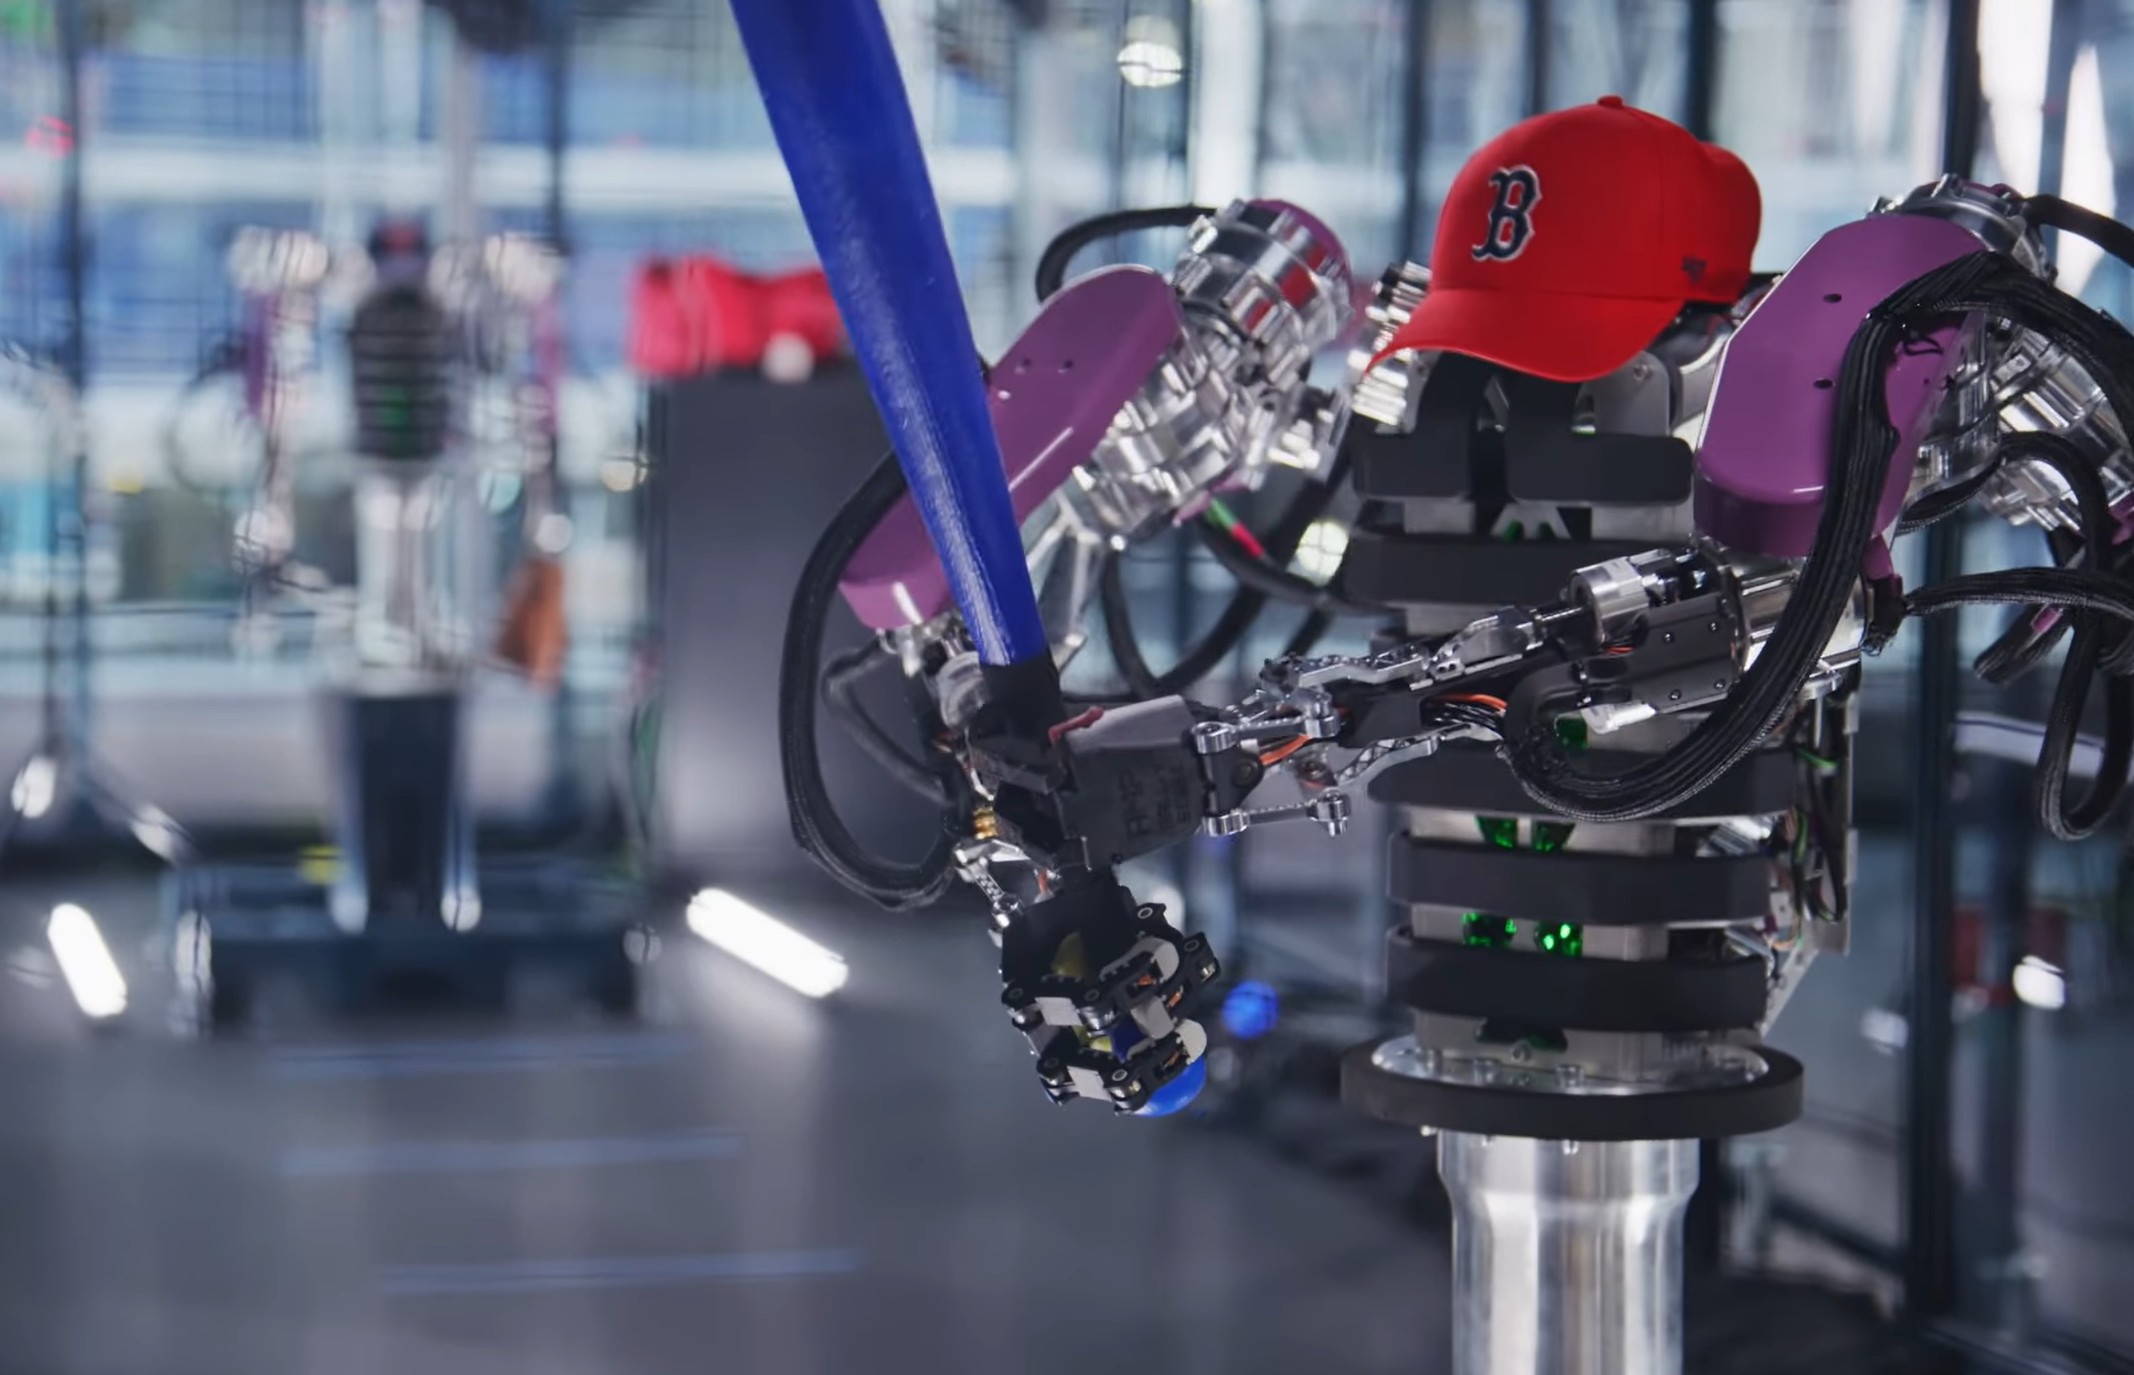
Kiedy robot ma przykręcać śrubę w dokładnie tym samym miejscu przez kilka godzin, nie stanowi to większego problemu. Zupełnie inaczej wygląda sytuacja, gdy trzeba złapać nadlatującą piłkę, pochłonąć jej energię, błyskawicznie zmienić kierunek ruchu albo trafić kijem w obiekt poruszający się w przestrzeni. AthenaZero to potrafi i dlatego przykuła moją uwagę.
AthenaZero nie dostała po prostu lepszego oprogramowania
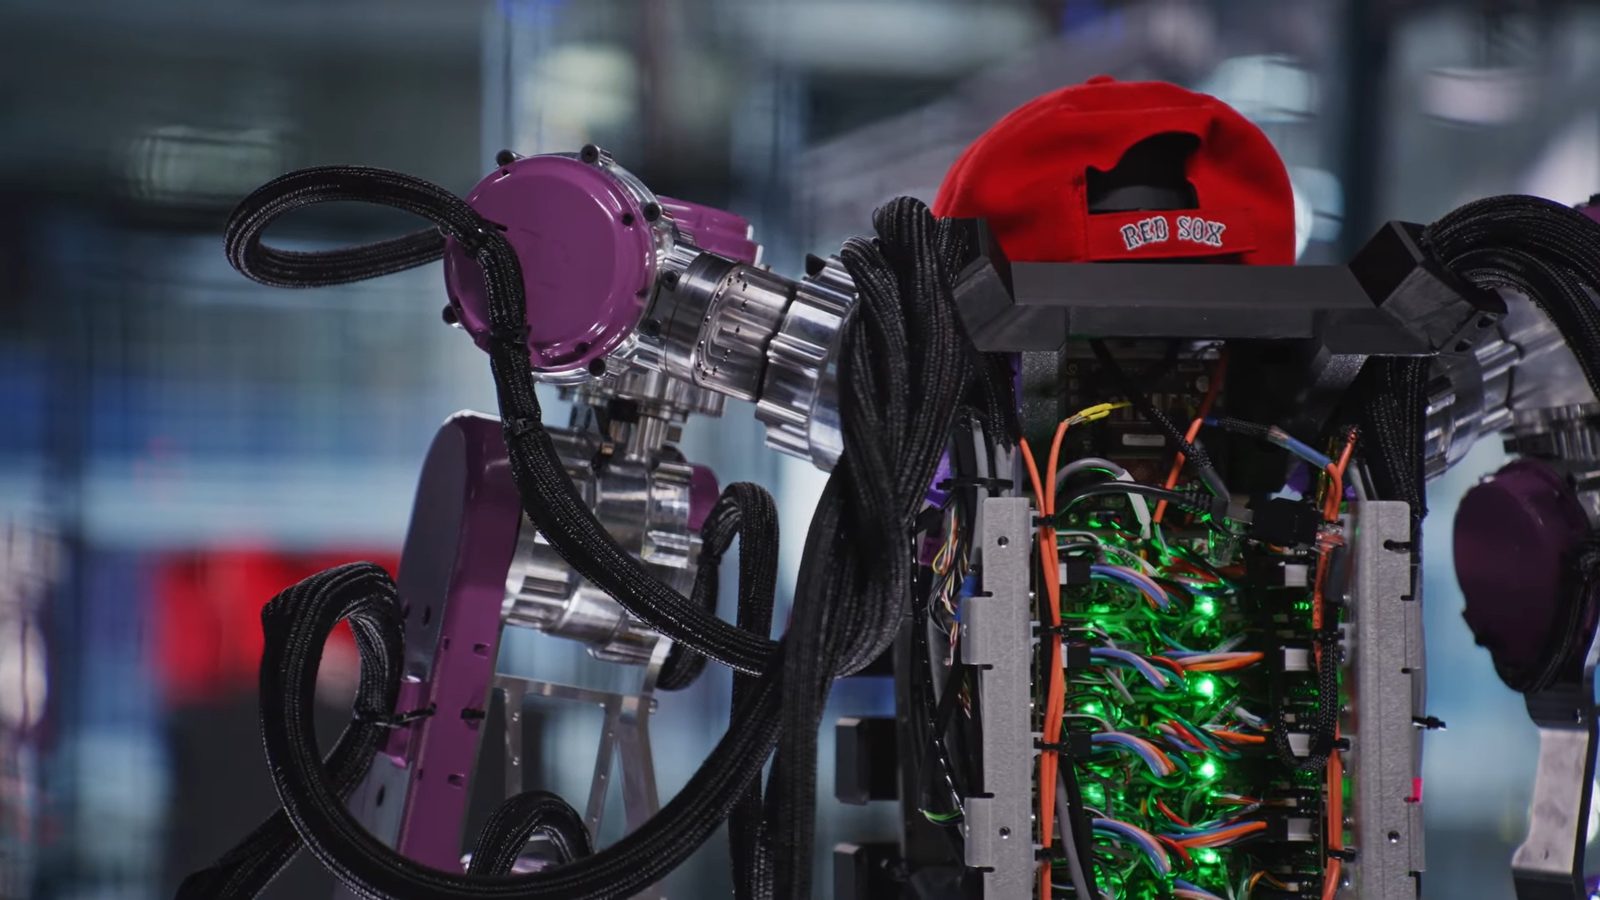
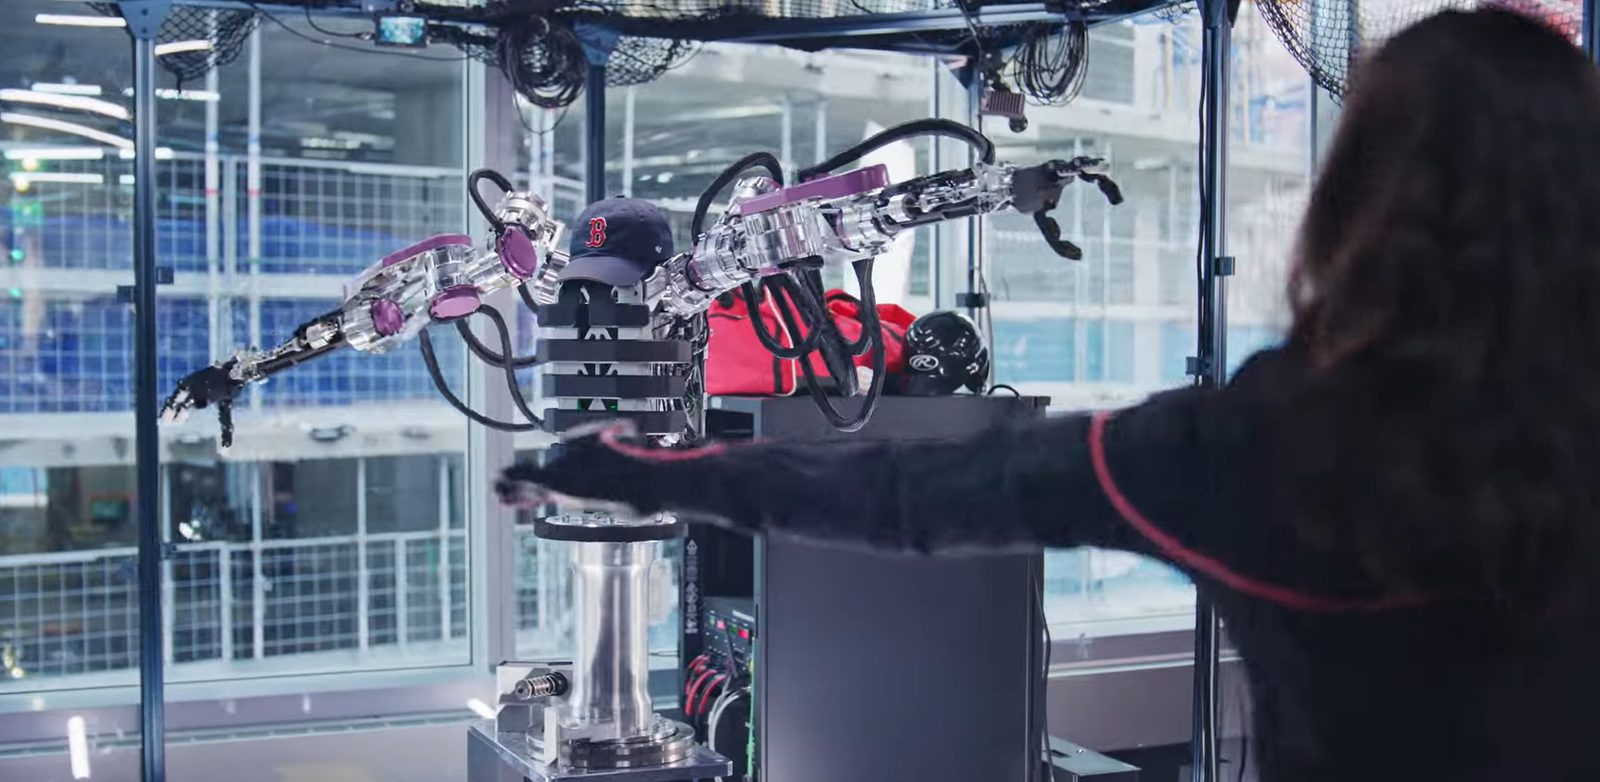
AthenaZero to mierzący około 1,6 metra robot opracowany przez Instytut Robotyki i Sztucznej Inteligencji, czyli RAI Institute. Konstrukcja składa się z centralnego tułowia, dwóch siedmiostopniowych ramion oraz dłoni i została zaprojektowana przede wszystkim z myślą o dynamicznym manipulowaniu obiektami. Nie jest jednak byle typowym robotem humanoidalnym.
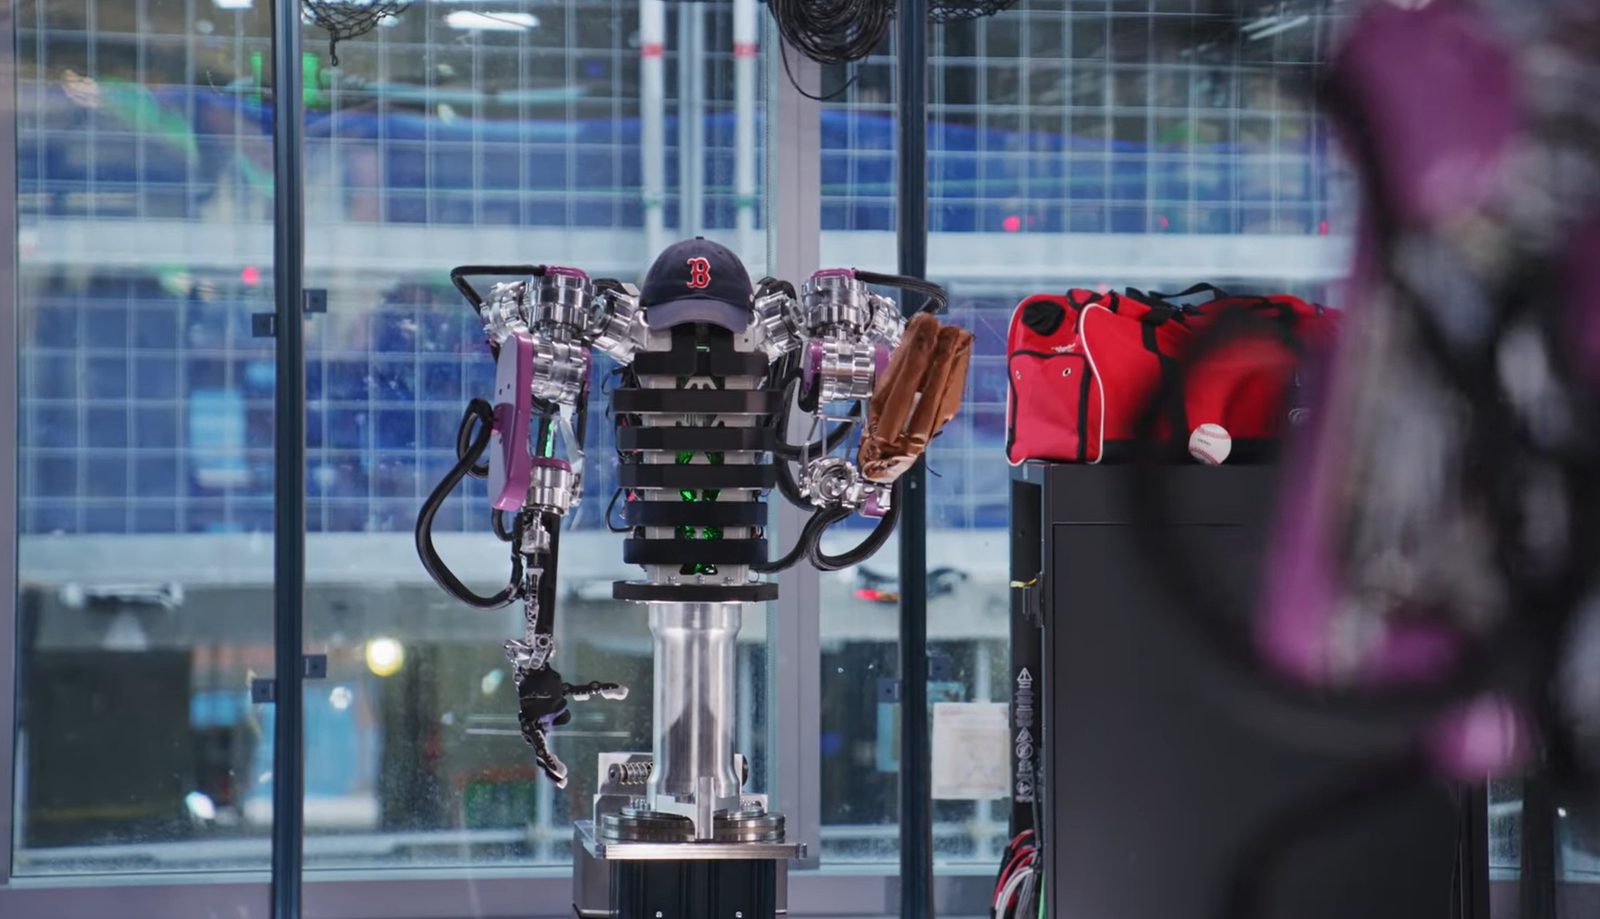
Typowe ramię przemysłowe ma być sztywne, bardzo precyzyjne i wystarczająco silne, aby tysiące razy wykonać dokładnie ten sam ruch. Osiąga się to między innymi poprzez stosowanie przekładni o wysokim przełożeniu. Takie podejście jest świetne na linii produkcyjnej, ale ma pewien problem – znacząco zwiększa efektywną bezwładność całego mechanizmu. W dużym uproszczeniu oznacza to, że nawet jeśli samo ramię nie waży absurdalnie dużo, podczas szybkiego kontaktu ze światem może zachowywać się tak, jakby było znacznie cięższe. Trudniej je gwałtownie zatrzymać, trudniej zmienić kierunek jego ruchu i trudniej sprawić, aby naturalnie “ustąpiło” pod wpływem zewnętrznej siły.
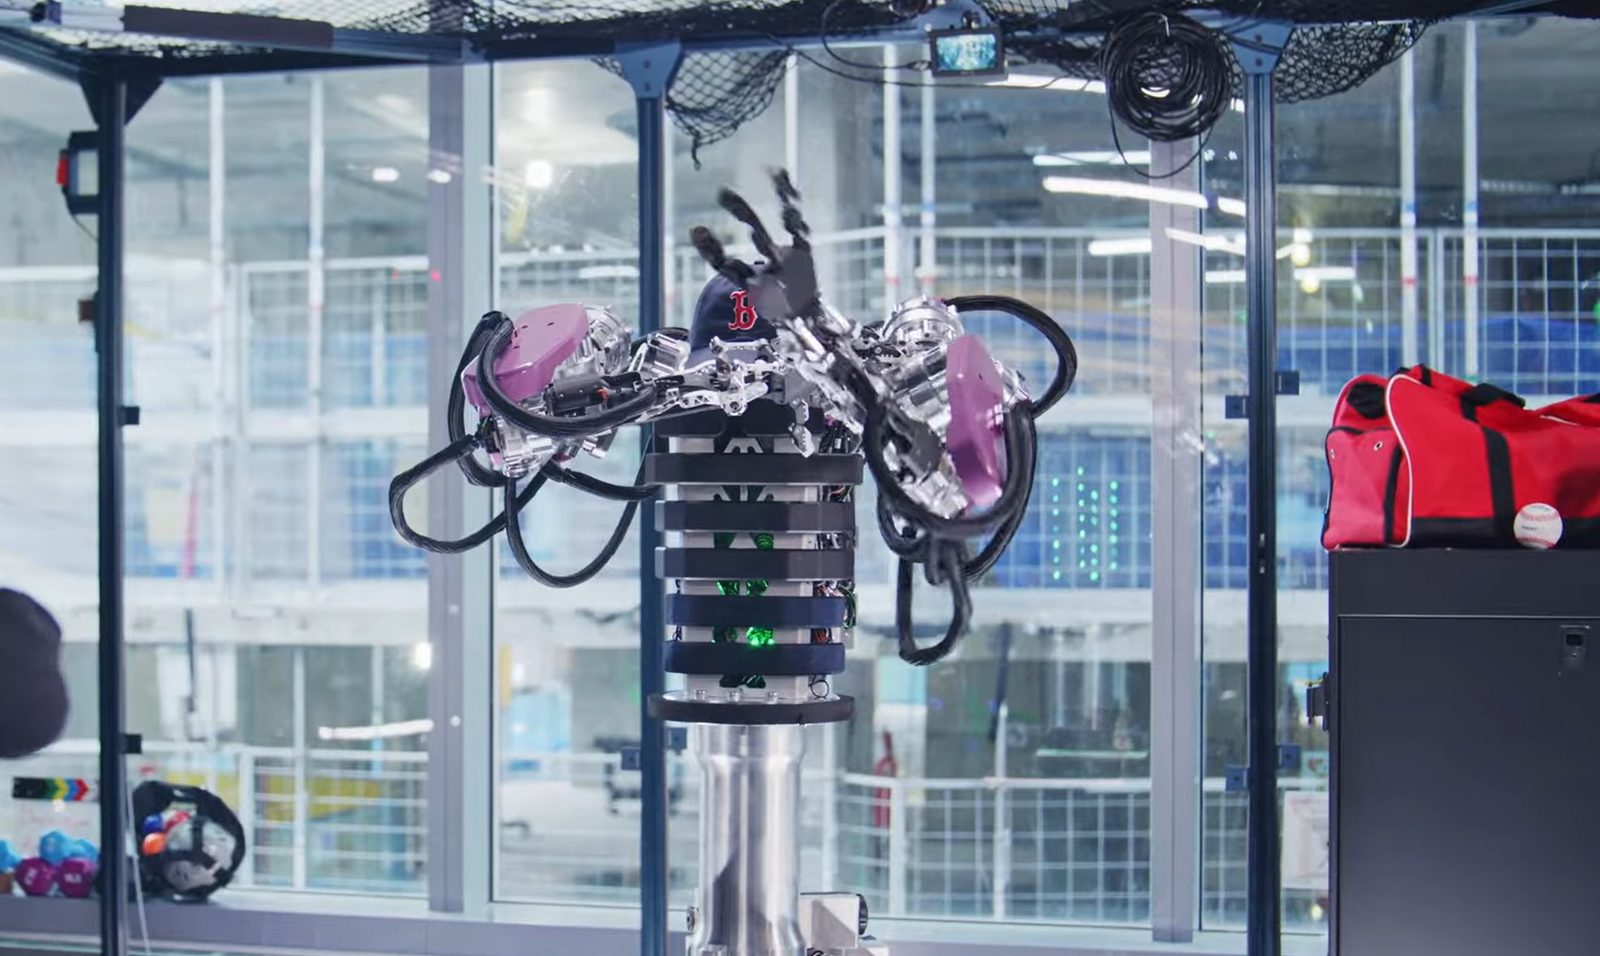
AthenaZero została z kolei zaprojektowana dokładnie w przeciwnym kierunku. W większości przegubów tego robota zostały zastosowane przekładnie o przełożeniu około 5:1, podczas gdy w klasycznych manipulatorach przemysłowych wartości mogą przekraczać 80:1. Do tego inżynierowie starali się przesunąć możliwie dużą część masy silników bliżej tułowia.
Rzut z prędkością 113 km/h to dopiero początek
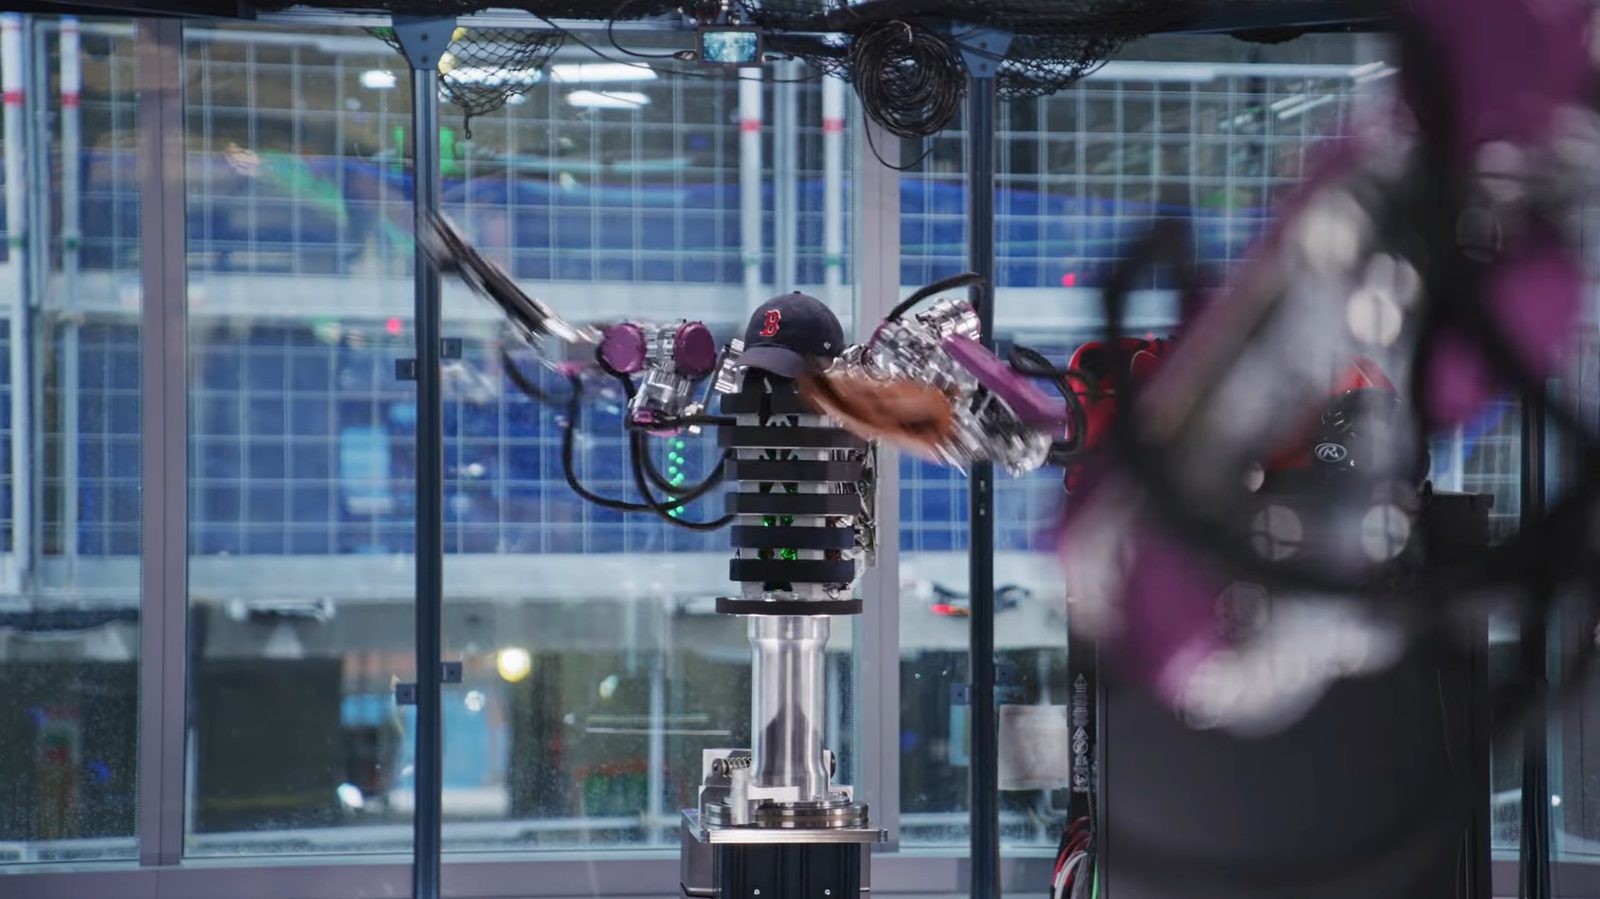
Sam test przy baseballu nie został wybrany dlatego, że naukowcy marzą o stworzeniu robotycznej ligi sportowej. W praktyce bowiem te same proste z pozoru czynności sprawdzają kilka skrajnie różnych właściwości maszyny. Podczas rzutu robot musi odpowiednio skoordynować przeguby i bardzo szybko przekazać energię trzymanemu przedmiotowi. Przy łapaniu sytuacja jest praktycznie odwrotna – trzeba zatrzymać nadlatujący obiekt, ale zrobić to bez brutalnego zderzenia z całkowicie sztywnym manipulatorem. Uderzenie kijem dorzuca jeszcze konieczność skoordynowania obu ramion oraz trafienia w poruszający się obiekt w odpowiednim momencie.
AthenaZero poradziła sobie ze wszystkimi trzema zadaniami.
Robot był w stanie rzucić piłkę z prędkością około 113 km/h. Udało mu się również łapać piłki poruszające się z prędkością około 66 km/h, rzucane z dystansu 7,3 metra. Podając wyniki, badacze przeliczyli czas dostępny robotowi na reakcję na pełny dystans stosowany w baseballu i otrzymali odpowiednik piłki lecącej około 166 km/h. AthenaZero nie złapała jednak fizycznie piłki poruszającej się z taką prędkością. Jest to ekstrapolacja czasu reakcji, a nie wynik bezpośredniego testu.
Czytaj też: Pierwszy taki robot na świecie. Przebudujesz go po swojemu i wykorzystasz wedle widzimisię
Podczas odbijania robot trafiał natomiast w piłkę w 82% prób. W eksperymencie przeprowadzone zostały 33 uderzenia przy prędkości piłki wynoszącej około 50 km/h. Roboty potrafiły również rzucać piłkę między sobą, a w eksperymencie z człowiekiem udało się utrzymać serię kilkunastu podań. Wszystko to sprawia, że znacznie trafniej potraktować te próby jak zestaw benchmarków dla mechanicznego ciała.
Najciekawsza liczba nie ma nic wspólnego z prędkością piłki
Znacznie bardziej interesujący od wyniku rzutu jest dla mnie parametr dotyczący efektywnej masy ramienia, bo w przypadku AthenaZero efektywna masa mierzona przy nadgarstku wynosi około 4 kg. Dla ludzkiego ramienia wartość ta ma wynosić około 2,8 kg. Dla porównania badawczy manipulator Franka Research 3 osiąga około 29 kg, a przemysłowy Universal Robots UR5e zbliża się do 35 kg.
Nie oznacza to oczywiście, że ramię któregoś z tych robotów rzeczywiście waży 35 kilogramów. Chodzi o to, jak duży opór dynamiczny układ stawia podczas przyspieszania, hamowania oraz kontaktu z otoczeniem. Różnica pokazuje jednak skalę problemu, bo człowiek może złapać spadający przedmiot i odruchowo cofnąć rękę pod wpływem uderzenia. Może przypadkiem zahaczyć dłonią o drugą osobę i praktycznie natychmiast przerwać ruch. Może też delikatnie przytrzymać przedmiot, a sekundę później wykorzystać tę samą kończynę do wykonania bardzo gwałtownego ruchu.
Klasyczne roboty przemysłowe powstawały w zupełnie innych warunkach. Przez dekady najbezpieczniejszym rozwiązaniem było wręcz odseparowanie ich od człowieka i pozwolenie im wykonywać zaprogramowane ruchy w kontrolowanym środowisku. Jeżeli jednak rzeczywiście chcemy robotów pracujących w naszych domach, magazynach, warsztatach czy szpitalach, taki model zaczyna być problemem.
Samo AI nie wystarczy, jeśli ciało robota będzie zbyt toporne
W ostatnich latach ogromna część uwagi skupia się na inteligencji robotów. Pisałem już o tym przy okazji Atlasa uczącego się wykonywania bardziej złożonej pracy, a innym fragmentem tej samej układanki są rozwijane robotyczne systemy dotyku. Maszyna musi przecież wiedzieć nie tylko, gdzie znajduje się przedmiot, ale również co dzieje się podczas fizycznego kontaktu. AthenaZero pokazuje jednak jeszcze jeden element tego problemu. Nawet najlepszy system sterowania musi ostatecznie zmierzyć się z fizyką konstrukcji.
Czytaj też: HONOR Robot Phone z bliska. Jest dziwny, odważny i fascynujący. I właśnie tego brakowało smartfonom
Możemy kazać AI natychmiast zatrzymać rękę po wykryciu kontaktu z człowiekiem, ale jeżeli napęd, przełożenia i bezwładność sprawiają, że mechanizm zachowuje się jak kilkudziesięciokilogramowa masa, to oprogramowanie nie będzie w stanie magicznie pozbyć się energii zgromadzonej w ruchu. Tutaj właśnie podejście RAI Institute zaczyna mieć znacznie większy sens niż sama demonstracja z piłką, ale nie oznacza to, że AthenaZero jest rozwiązaniem każdego problemu robotyki. Niskie przełożenia i konstrukcja nastawiona na dynamiczne ruchy również mają swoje ograniczenia. Klasyczny robot przemysłowy może być znacznie lepszy wszędzie tam, gdzie potrzebujemy bardzo dużej sztywności, wysokich sił utrzymywanych przez długi czas i ekstremalnej powtarzalności.
Roboty potrzebują lepszego ciała i mózgu
AthenaZero nie udowadnia jeszcze, że znamy najlepszy sposób budowania przyszłych robotów. Pokazuje za to coś znacznie bardziej interesującego – jeśli chcemy maszyn rzeczywiście funkcjonujących w naszym świecie, samo nauczenie ich myślenia może nie wystarczyć. Musimy jeszcze zbudować im ciało, które będzie w stanie za tym myśleniem nadążyć.
Źródła: RAI Institute, TechXplore