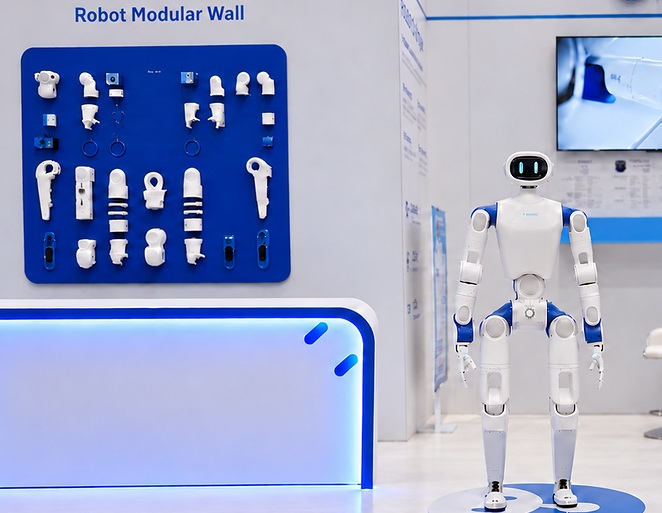
Zaprezentowany podczas IROS 2026 humanoid RP1 firmy RoboParty nie tylko dawał się popychać i kopać podczas demonstracji “Kick Me”, ale też wyróżnia się znacząco od strony sprzętu, sterowania, symulacji i narzędzi treningowych. Mowa nie o byle dodatkach, bo producent rzeczywiście dowiezie te zapowiedzi, to RP1 może okazać się ciekawszy nie przez to, co potrafi dziś, lecz przez to, co inni będą mogli z niego zrobić za kilka miesięcy.
RP1 ma być otwarty niemal od stóp do głów
RoboParty określa RP1, znanego również jako ROBOTO 01, mianem pierwszego na świecie wysokowydajnego, dwunożnego robota humanoidalnego z całym stosem technologicznym rozwijanym jako open source. Właśnie ta druga część tego określenia jest tutaj najważniejsza, bo producent chce udostępniać nie tylko wybrane fragmenty kodu, lecz również konstrukcję mechaniczną, moduły napędowe, system sterowania ruchem, środowiska symulacyjne, SDK, narzędzia treningowe oraz PartyOS.
Czytaj też: Tak się maluje przyszłość robotów? Wydrukowali go w całości za jednym razem
Jednocześnie samo słowo “pierwszy” wymaga jednak tutaj ważnego wyjaśnienia, bo same otwartoźródłowe humanoidy powstawały już wcześniej. Berkeley Humanoid Lite udostępnia bowiem projekty sprzętowe, firmware oraz środowiska służące do trenowania i wdrażania algorytmów, a rozwijany na Uniwersytecie Stanforda ToddlerBot również powstał jako otwarta platforma badawcza. RoboParty nie wynalazło więc idei otwartego humanoida, tylko próbuje połączyć ją z maszyną mającą oferować znacznie wyższe możliwości ruchowe.
Mimo tego zagmatwania, właśnie dlatego RP1 mnie zainteresował. Open source ma znacznie większy sens, jeśli otwierana konstrukcja sama w sobie jest na tyle zaawansowana, żeby można było wykorzystywać ją do poważnych eksperymentów z ruchem oraz uczeniem modeli. RoboParty postanowiło pokazać tę stronę swojej maszyny w bardzo prosty sposób – pozwalając ludziom ją kopać.
“Kick Me”, czyli sprawdźmy, czy robot się przewróci
Podczas IROS odwiedzający mogli popychać i uderzać RP1, a robot na bieżąco korygował ustawienie ciała i próbował odzyskać równowagę. Demonstrowano tam również ciągły ruch, reakcję na zewnętrzne zakłócenia oraz podnoszenie się po upadku. Tego typu targowa demonstracja nadal jest targową demonstracją i nie mówi nam, jak konstrukcja zachowa się po tysiącach godzin pracy albo pod długotrwałym obciążeniem. Pokaz jest jednak interesujący dlatego, że wymusza na robocie reakcję na bodziec pochodzący z zewnątrz, zamiast ograniczać się do perfekcyjnego wykonania wcześniej przygotowanej sekwencji ruchów.
Czytaj też: Autonomiczna dłoń robota ożyła zupełnie jak w Rodzinie Addamsów
Za fizyczną stroną całej układanki stoją opracowane przez RoboParty moduły napędowe Romomo. Maksymalny moment obrotowy stawów RP1 ma sięgać 160 Nm, a cały układ mechaniczny został przygotowany właśnie z myślą o dynamicznym ruchu, odzyskiwaniu równowagi oraz długotrwałych eksperymentach rozwojowych. Drugą połową tej konstrukcji jest oprogramowanie. PartyOS współpracuje z frameworkiem UFO rozwijanym z myślą o sterowaniu humanoidami z wykorzystaniem uczenia przez wzmacnianie. Robot może dzięki temu rozwijać zachowania związane m.in. z poruszaniem się, przechodzeniem pomiędzy różnymi ruchami, odzyskiwaniem równowagi czy podnoszeniem się po upadku.
Podobny kierunek obserwujemy zresztą przy Atlasie od Boston Dynamics, którego rozwój coraz mocniej zmierza w stronę uczenia całych umiejętności, a nie programowania każdej czynności krok po kroku. RP1 dodaje jednak do tej układanki coś innego, bo możliwość oddania przynajmniej części tej technologii w ręce innych zespołów.
Najważniejszego RoboParty jeszcze nie udowodniło
W tym miejscu warto jednak zejść z hype trainu, bo pełne możliwości otwierania RP1 są na razie przede wszystkim obietnicą. RoboParty zapowiedziało dalsze szczegóły swojego planu open source na październik 2026 roku, a kolejne publikacje sprzętu oraz oprogramowania, podobnie jak program związany z produkcją seryjną, mają pojawić się w czwartym kwartale. Innymi słowy, to pieśń przyszłości, ale firma ma jednak argument na swoją korzyść.
Czytaj też: Przyszłość wojny właśnie dostała nogi. Armia USA wybrała robota-żołnierza do najgorszych misji
Wcześniej RoboParty udostępnił projekt RPO, czyli ROBOTO ORIGIN, którego repozytorium zdobyło według RoboParty ponad 2500 gwiazdek na GitHubie. Producent rozwijał następnie własne napędy Romomo, robotyczną dłoń RP Hand oraz PartyOS, a RP1 ma połączyć te rozwiązania w znacznie bardziej kompletną platformę. W świecie, w którym humanoidy zaczynają już wykonywać coraz bardziej skomplikowane prace, a nawet trafiają na testy związane z zastosowaniami wojskowymi. Kolejnym ważnym etapem może więc nie być robot, który chodzi trochę szybciej albo podnosi trochę cięższe przedmioty, ale platforma, na której tysiące ludzi mogą rozwijać własne pomysły.
Źródła: RoboParty, Berkeley Humanoid Lite