W ogólnym rozrachunku mamy tutaj dwie pozornie sprzeczne umiejętności, bo z jednej strony delikatność potrzebną do manipulowania kruchymi przedmiotami, a z drugiej błyskawiczną reakcję na zagrożenie. Jednak właśnie takie intrygujące połączenie może okazać się znacznie ważniejsze dla przyszłości humanoidów niż kolejne pobijane rekordy szybkości chodzenia czy podnoszenia ciężarów. Dlaczego?
Robot zaczyna rozumieć dotyk
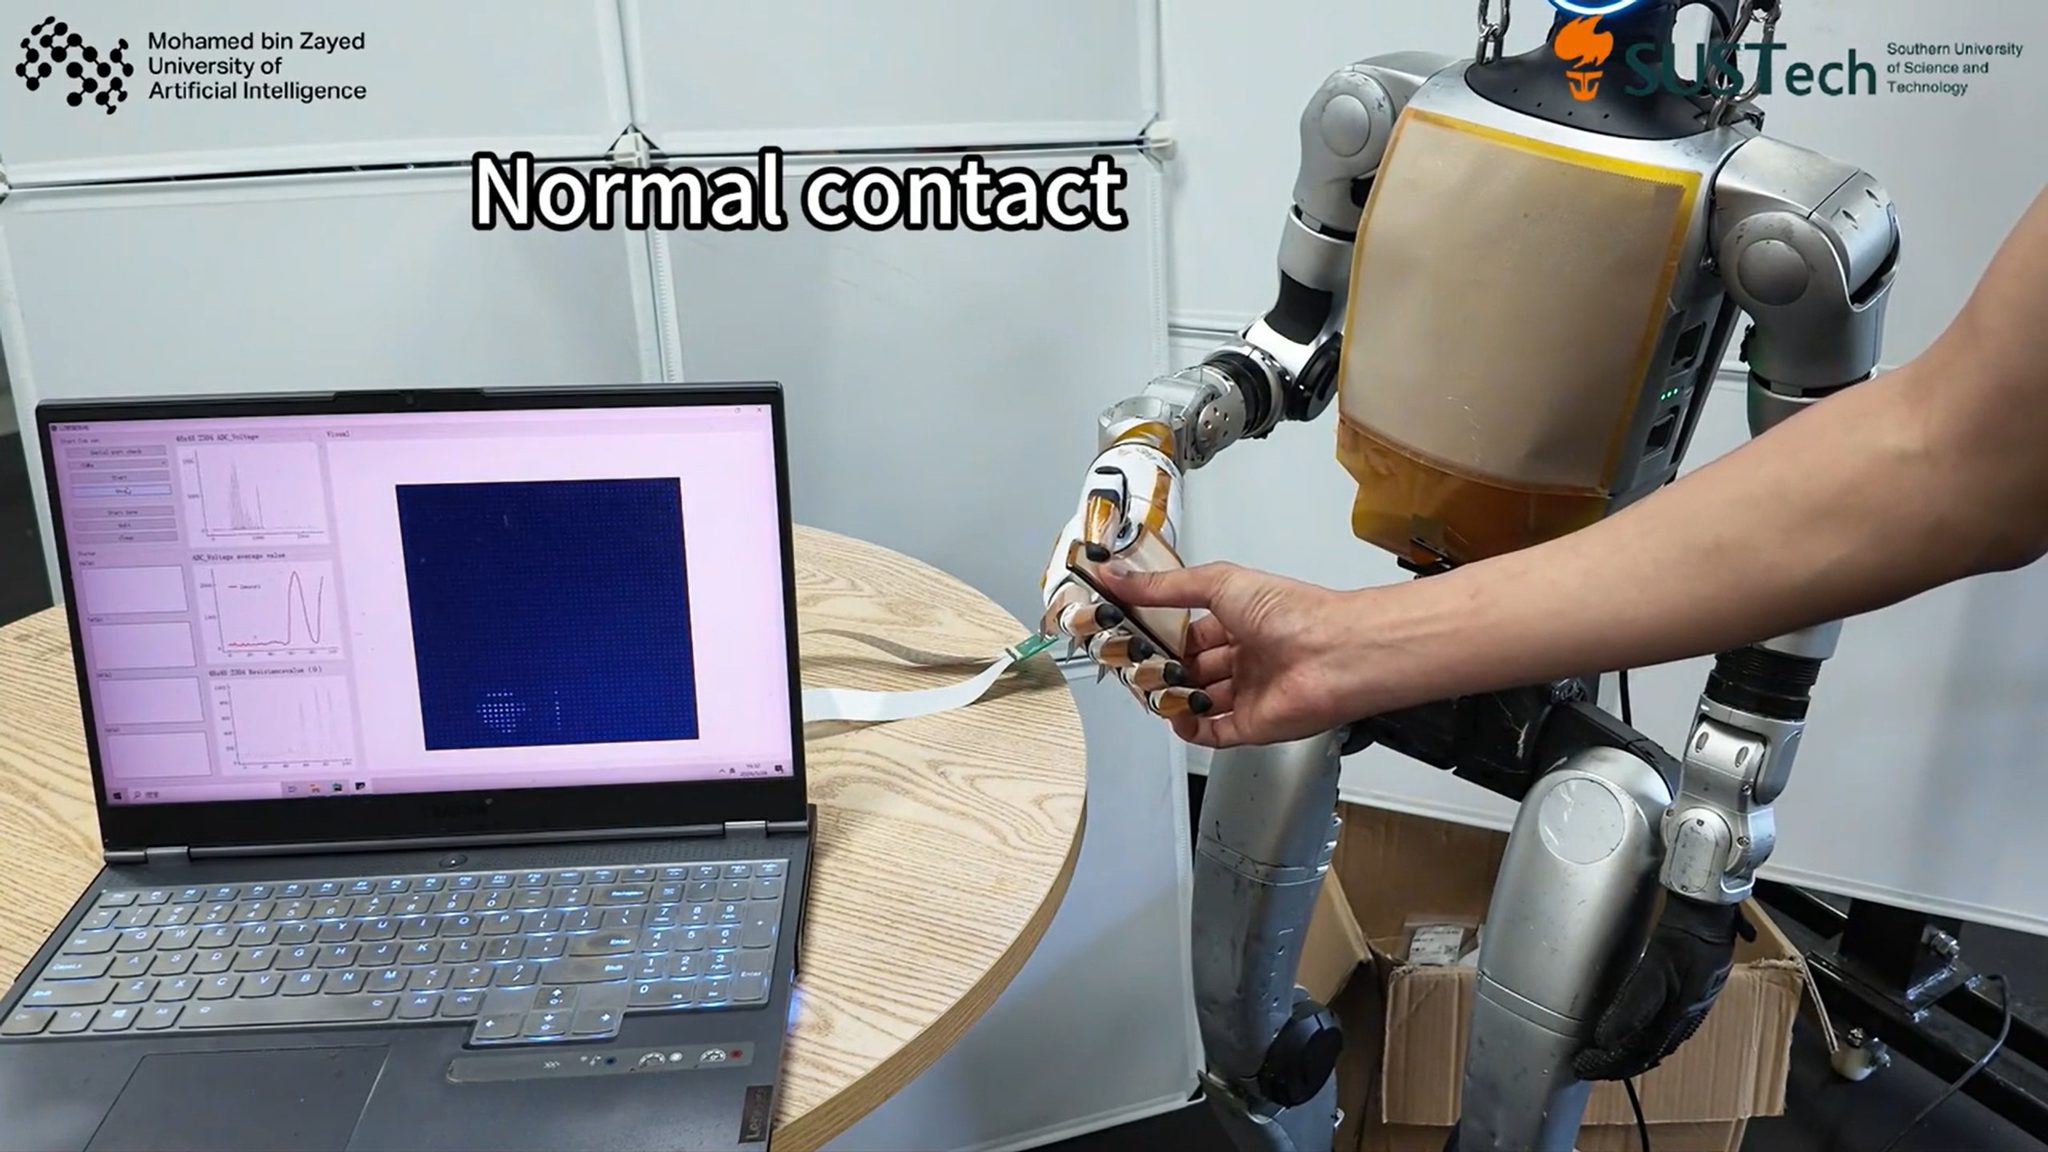
Za nowym rozwiązaniem stoją naukowcy z chińskiego Południowego Uniwersytetu Nauki i Technologii oraz współpracujących instytucji, którzy opisali swoje osiągnięcie w “Nature Machine Intelligence”. Opracowana przez nich sztuczna skóra NI-skin wykorzystuje elastyczne elektrody oraz miękki żel zawierający naładowane elektrycznie cząstki. Pod wpływem nacisku zmienia się odpowiedź elektryczna na granicy tych materiałów, dzięki czemu system może wykrywać kontakt z przedmiotami. Największym wyzwaniem jest jednak obsłużenie wszystkich informacji, bo mówimy o ponad 10000 punktów pomiarowych, których zagęszczenie sięga poziomu nawet 1110 na centymetr kwadratowy.
Czytaj też: Amazon ma już milion robotów. Teraz chce użyć ich doświadczenia do uczenia kolejnych
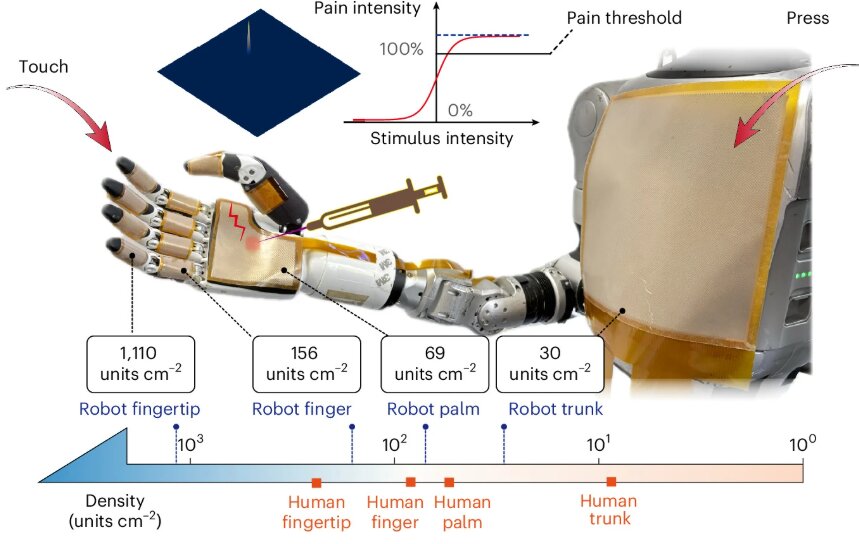
Przy tradycyjnym, sekwencyjnym odczytywaniu czujników tak rozbudowana konstrukcja generowałaby coraz większe opóźnienia, a sąsiadujące elementy mogłyby wzajemnie zakłócać swoje sygnały. Chińczycy wykorzystali więc kodowanie częstotliwościowe, dzięki któremu wiele czujników może być odczytywanych równocześnie. Konkretna częstotliwość identyfikuje punkt pomiarowy, a charakterystyka sygnału pozwala określić nacisk. Całość dostarcza 100 odczytów na sekundę, a więc nową mapę dotyku co 10 milisekund.
Na tym jednak sprawa się nie kończy, bo dane trafiają do wielopoziomowego układu przetwarzania inspirowanego ludzkim układem nerwowym. Część informacji jest wstępnie analizowana i kompresowana, podobnie jak nasz rdzeń kręgowy uczestniczy w przetwarzaniu sygnałów czuciowych. Efekty już robią wrażenie, bo przy aż 268-krotnym ograniczeniu ilości danych system nadal rozpoznawał dziesięć kategorii przedmiotów ze skutecznością 98,2%, a cały proces od pomiaru do interpretacji zajmował około 23 milisekund.
Ten ostatni wynik jest moim zdaniem szczególnie istotny. Pisałem już o sztucznej skórze reagującej na nacisk i temperaturę, ale samo dodawanie kolejnych receptorów nie rozwiązuje najważniejszego problemu. Robot musi jeszcze zrozumieć, co właściwie się dzieje, zanim uszkodzi chwytany przedmiot lub własną konstrukcję. Możemy przecież wyposażyć go w setki tysięcy czujników, ale jeśli ich interpretacja będzie trwała zbyt długo przez ogromne skomplikowanie obliczeniowe, to cała ta precyzja niewiele pomoże podczas dynamicznego kontaktu z otoczeniem.
Sztuczny ból ma sens
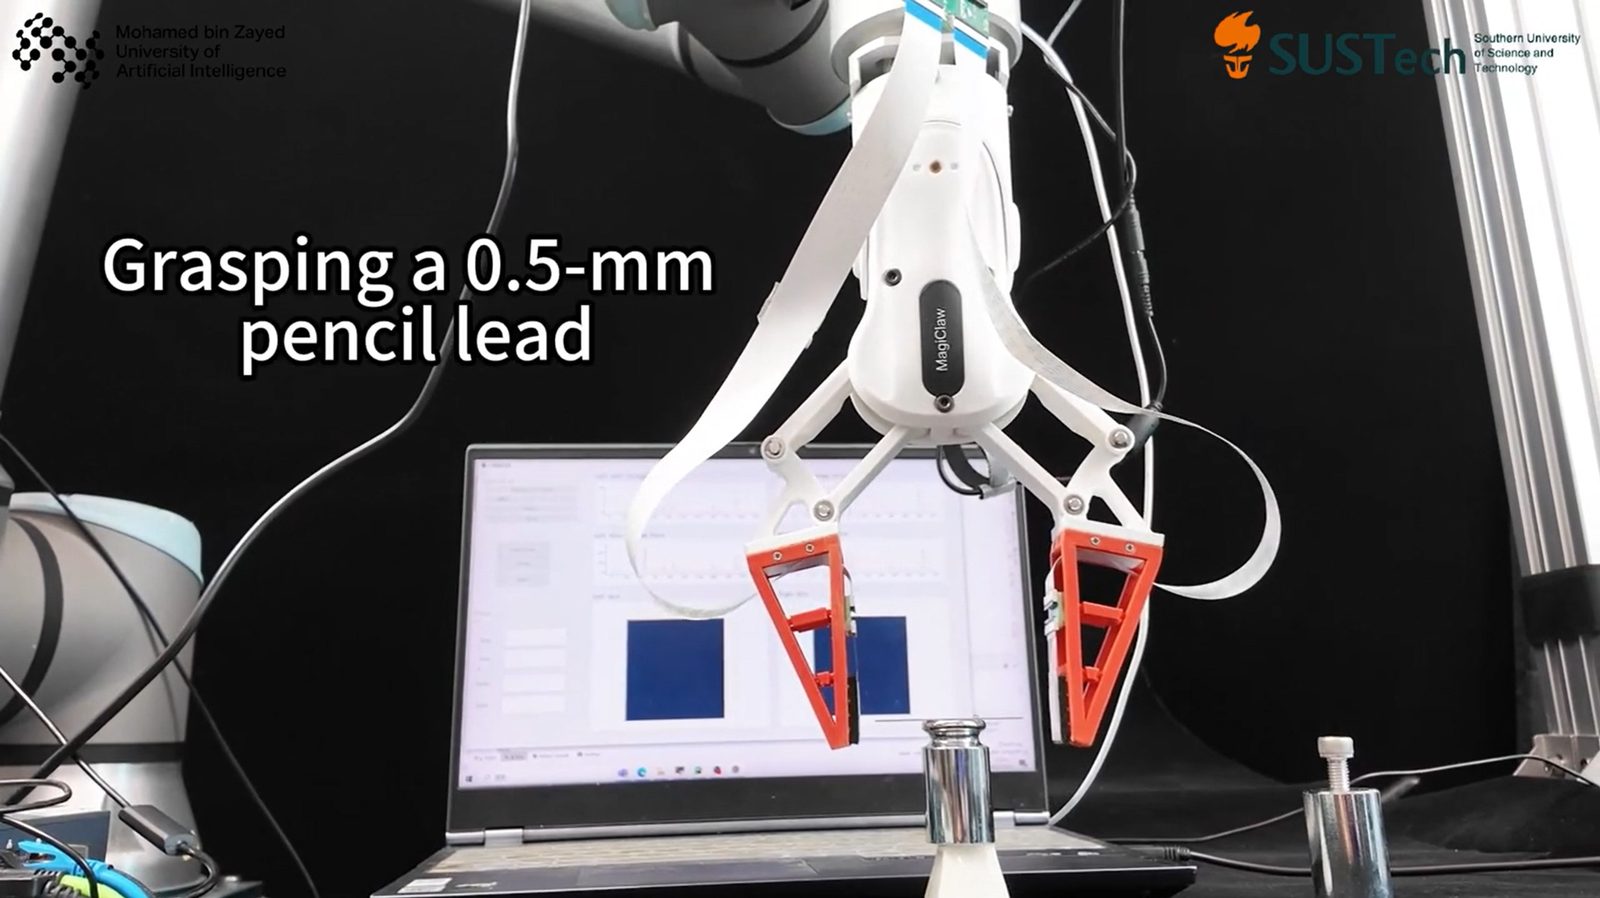
Najbardziej widowiskowym sprawdzianem nowej skóry było manipulowanie wyjątkowo delikatnymi przedmiotami. Robotyczny chwytak utrzymywał grafit o średnicy 0,5 mm oraz miękki drut lutowniczy o średnicy zaledwie 0,2 mm. Kiedy człowiek doprowadzał do wyginania się drutu, to palce korygowały swoje położenie, żeby go nie upuścić. Znacznie bardziej zainteresował mnie jednak mechanizm przypominający reakcję bólową. System analizuje bowiem siłę nacisku, koncentrację tego nacisku na niewielkim obszarze oraz szybkość zmian jego rozkładu. Dzięki temu potrafi odróżnić zwykły kontakt od sytuacji, w której ostre zakończenie przedmiotu grozi uszkodzeniem skóry.
Czytaj też: Ten robot nie ma akumulatora. Zamiast tego kradnie energię z podłoża podczas chodzenia
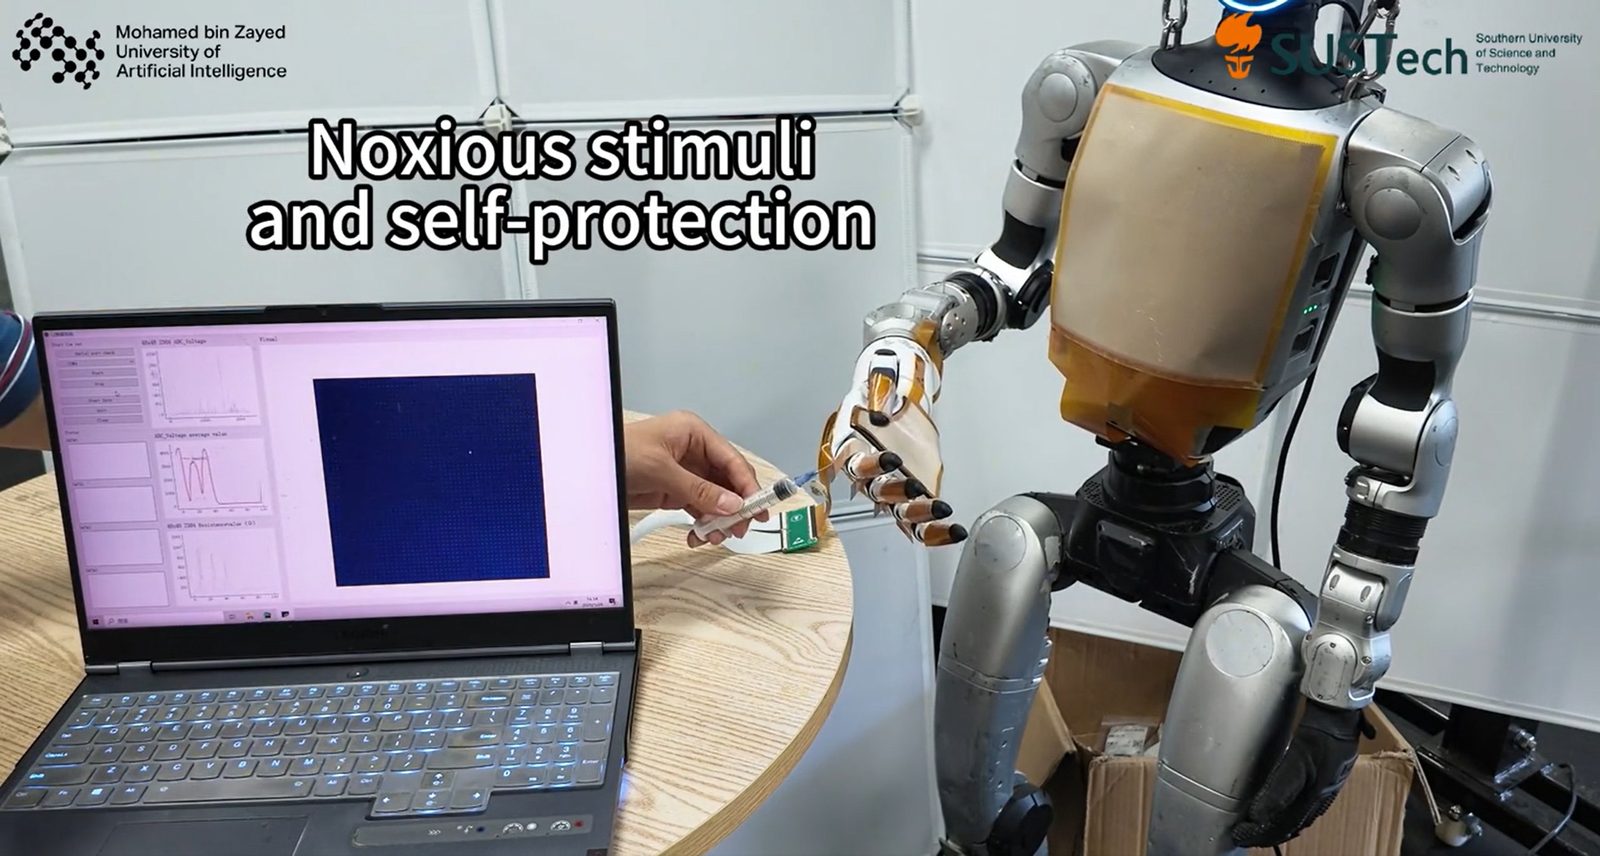
Podczas chwytania kolczastego kasztana robot rozluźniał palce, natomiast kontakt z igłą powodował cofnięcie dłoni, zanim ostrze przebiło jej powłokę. Kiedy badacze wyłączyli mechanizm ochronny, maszyna kontynuowała ruch, co doprowadziło do uszkodzenia części elementów pomiarowych. Mamy tutaj do czynienia z zaprogramowaną reakcją na określone bodźce, a taki mechanizm może okazać się wręcz niezbędny dla bardziej autonomicznych maszyn. Wyobraźcie sobie bowiem humanoida, który dostał zadanie przeniesienia przedmiotu, ale podczas chwytania wykrywa ryzyko uszkodzenia własnej dłoni. Czy powinien bezwarunkowo kontynuować polecenie? A może właśnie przerwać działanie, nawet jeśli nie zostało to przewidziane przez człowieka?
Tutaj jednocześnie pojawia się też mniej oczywisty problem, czyli fałszywe alarmy. Zbyt czuła sztuczna skóra mogłaby powodować, że robot regularnie przerywałby pracę przy kontakcie z chropowatymi przedmiotami, a zbyt mała czułość prowadziłaby do uszkodzeń. Chińskie demonstracje pokazują wprawdzie, że takie reakcje można różnicować, ale jeszcze nie dowodzą niezawodności tego mechanizmu podczas codziennej pracy.
Czy roboty przyszłości będą potrzebować odpowiednika bólu?
Największą przeszkodą tego typu dzieła pozostaje miniaturyzacja elektroniki, bo układy kodujące i dekodujące sygnały są obecnie stosunkowo duże. Naukowcy chcą docelowo zastąpić je specjalizowanymi układami scalonymi, które można będzie łatwiej integrować ze sztuczną skórą. Dochodzi do tego trwałość materiałów, ich odporność na zabrudzenia oraz zachowanie po tysiącach godzin wyginania, ścierania i naciskania.
Czytaj też: Przyjdzie robot i złoi nas baseballem. Jego prawdziwy przełom kryje się w ramionach
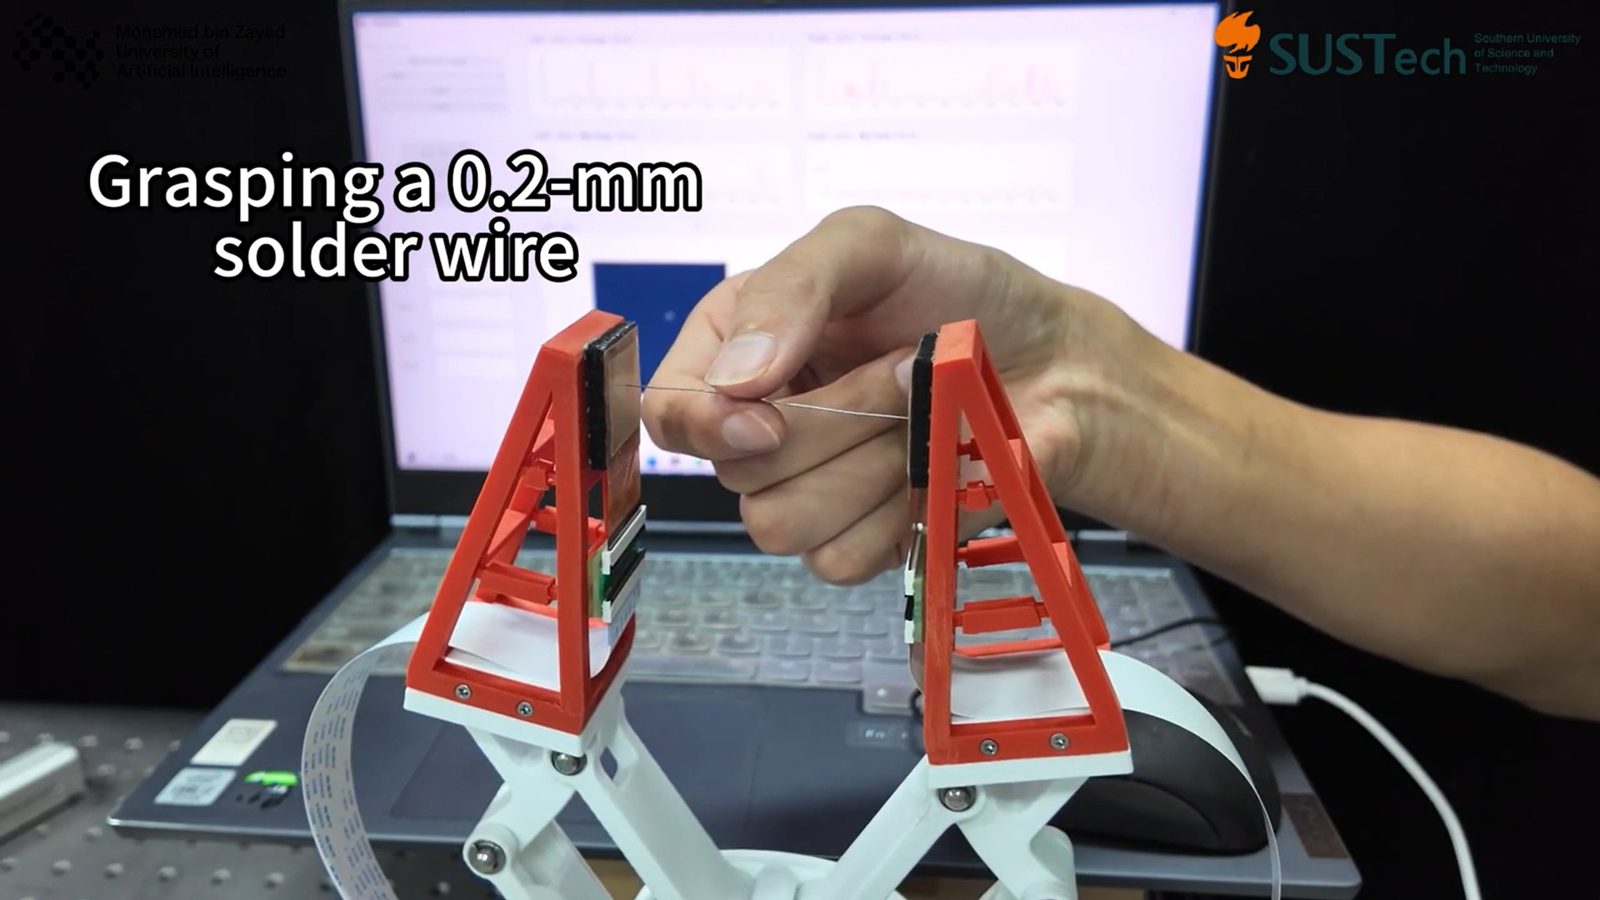
Podobny kierunek rozwoju zauważyłem już przy czujnikach pozwalających robotom rozpoznawać dotyk przez zmianę koloru. Tam najważniejsze było uzyskanie szczegółowych informacji o kontakcie z otoczeniem. Chińskie rozwiązanie idzie dalej, bo wykorzystuje takie informacje również do ochrony własnej konstrukcji i dla mnie właśnie tutaj zaczyna się ciekawsza przyszłość robotyki.
Maszyny zdolne do samodzielnej pracy w naszych domach, szpitalach czy fabrykach będą musiały radzić sobie z sytuacjami, których ich twórcy nie przewidzieli. Nie wystarczy więc, że nauczą się prawidłowo chwytać przedmioty. Muszą też rozpoznawać moment, w którym lepiej je puścić, zmienić siłę nacisku lub całkowicie przerwać ruch. Jeśli takie mechanizmy uda się upowszechnić, to odpowiednik bólu może stać się jednym z najważniejszych zabezpieczeń robotów przyszłości. Nawet jeśli same nigdy niczego nie poczują.
Źródła: Nature Machine Intelligence, Tech Xplore