Miniaturyzacja elektroniki ma swoją drogą jeden paskudny zwyczaj. Im mniejszy staje się sprzęt, tym większym problemem zaczynają być elementy, których nie da się równie łatwo zmniejszać. W przypadku mikrorobotów nie są to nawet procesory, sensory czy mechanizmy odpowiedzialne za ruch. Jednym z największych ograniczeń pozostaje coś znacznie bardziej przyziemnego, bo skąd tu wziąć energię do ich zasilania?
Robot bez akumulatora? Podłoga staje się jego źródłem energii
Wspomniany zespół z Uniwersytetu Fudan opracował cienką elektrochemiczną membranę polimerową, którą można umieścić na stopach mikrorobota. Cały pomysł jest o tyle nietypowy, że maszyna nie odzyskuje energii z nacisku, drgań czy samego wykonywania kroków. Zamiast tego wykorzystuje powierzchnię, po której się porusza, jako część ogniwa elektrochemicznego.
Czytaj też: HONOR Robot Phone z bliska. Jest dziwny, odważny i fascynujący. I właśnie tego brakowało smartfonom
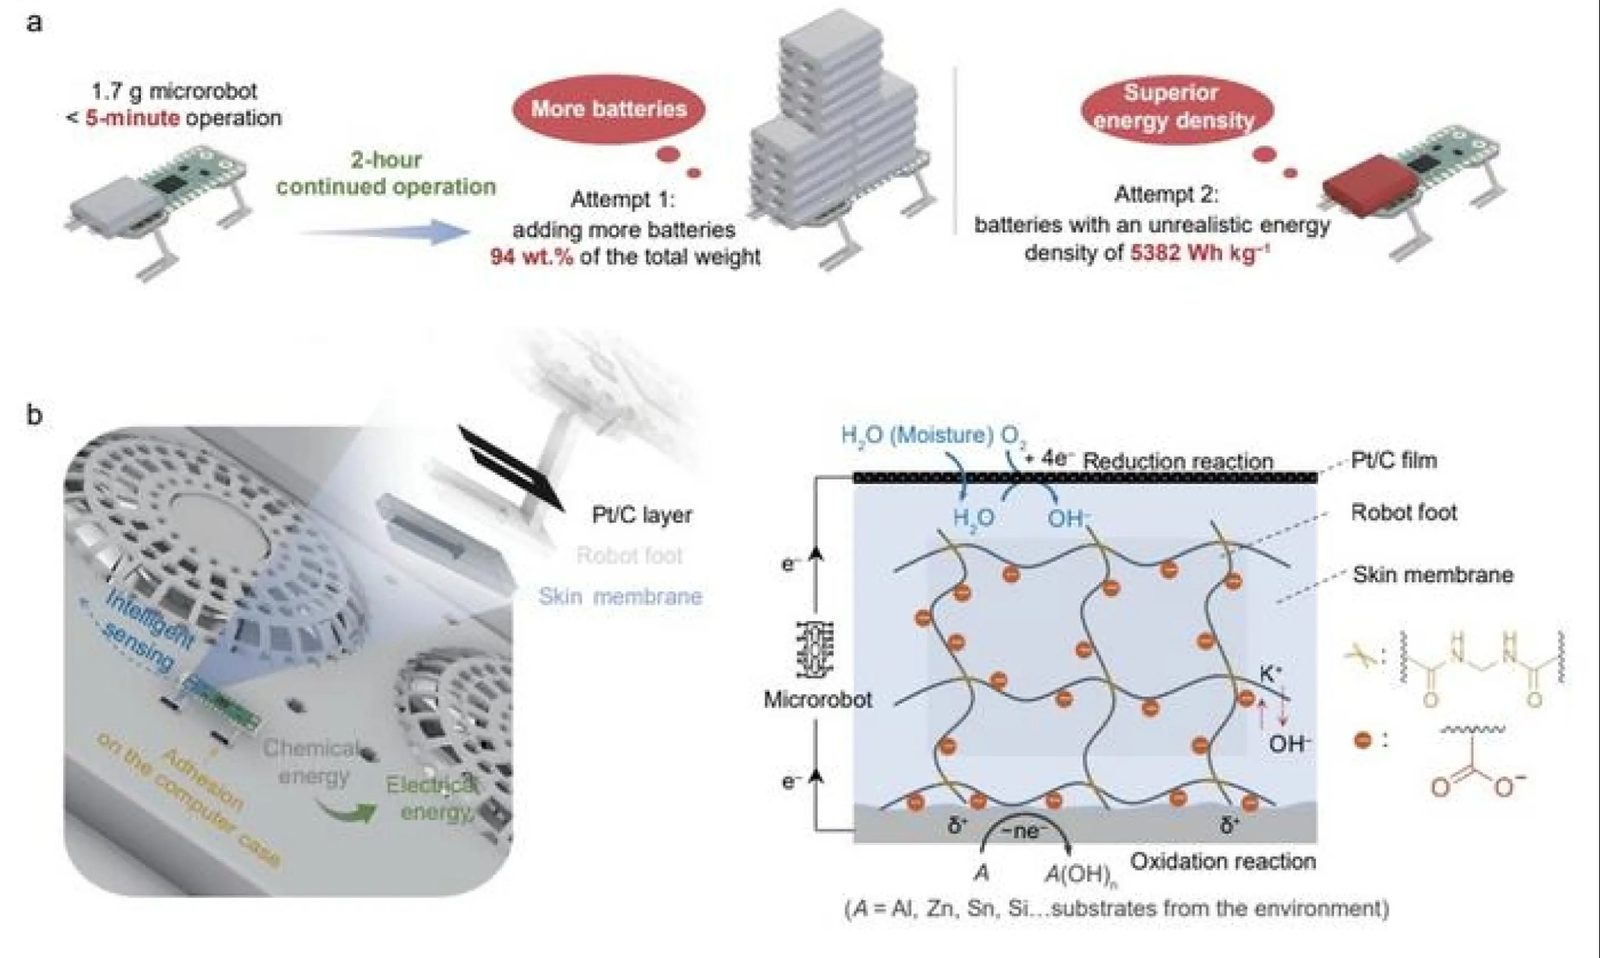
Działa to tak, że kiedy tylko membrana styka się z odpowiednio reaktywnym materiałem, takim jak aluminium, cynk czy krzem, to od razu rozpoczyna się reakcja. Podłoże oddaje elektrony, natomiast membrana wykorzystuje tlen oraz wilgoć z powietrza do zamknięcia całego procesu. Prąd płynie tak długo, jak długo stopa pozostaje na powierzchni, a po jej podniesieniu praktycznie natychmiast zanika.
W praktyce akumulator nie tyle więc znika, ile zostaje w pewnym sensie “rozlany” pod nogami robota. Maszyna nie wozi ze sobą całego zapasu energii, ponieważ czerpie go z otoczenia i przy okazji stopniowo zużywa materiał, po którym się porusza. Sama membrana może mieć zaledwie 135 mikrometrów grubości, czyli mniej więcej tyle, co średnica ludzkiego włosa, a jej powierzchnia może wynosić około 1 mm². W testach na cynku naukowcy uzyskali gęstość mocy 133 mW/cm², natomiast w przypadku aluminium było to 103 mW/cm². Według autorów pracy jest to mniej więcej rząd wielkości więcej od wartości spotykanych w typowych mikrobateriach.
Przy tak małym robocie klasyczny akumulator nie wydala
Dopiero punkt wyjścia pokazuje, dlaczego podobne rozwiązanie w ogóle ma sens. Według zespołu mikrorobot ważący 1,7 grama może korzystać z konwencjonalnego komercyjnego źródła energii przez około dwie minuty. Gdybyśmy chcieli wydłużyć jego pracę do dwóch godzin, to potrzebny akumulator musiałby odpowiadać za około 94 procent całkowitej masy konstrukcji i osiągać gęstość energii rzędu 5382 Wh/kg.
Krótko mówiąc – im bardziej próbujemy zmniejszyć robota, tym bardziej dochodzimy do momentu, w którym projektujemy właściwie akumulator z doczepionymi nogami. Podobny problem było widać przy maleńkim układzie Gleanmer opracowanym na MIT, gdzie inżynierowie próbowali ograniczyć ilość energii potrzebnej mikrorobotom do mapowania otoczenia. Tam walka toczyła się o zmniejszanie poboru mocy elektroniki. Chiński zespół podszedł do sprawy z drugiej strony – skoro trudno zabrać odpowiednio dużo energii ze sobą, to może lepiej pobierać ją z otoczenia?
Eksperymentalny robot o wymiarach około 6,7 x 5,7 cm działał podczas testów prowadzonych przez 150 dni i wykonał ponad 10000 kroków bez zauważalnego spadku napięcia. Sama membrana przekroczyła później milion cykli pracy, a do tego momentu zużyto około dwóch gramów aluminium. System okazał się wystarczająco wydajny, żeby zasilać nie tylko mechanizm ruchu, ale również diodę LED oraz nadajnik Bluetooth. Membrana zachowywała też swoje właściwości w temperaturach od -20 do 80 stopni Celsjusza, a jej lepka powierzchnia pomagała dodatkowo robotowi poruszać się nawet po nachylonych metalowych płytach.
“Skóra” nie tylko zasila robota, ale też jest dotykiem
Membrana nie zachowuje się identycznie na każdej powierzchni. Generowany sygnał zmienia się w zależności od rodzaju materiału oraz jego chropowatości, dzięki czemu może jednocześnie pełnić funkcję prostego czujnika. Robot nie musi więc jedynie korzystać z powierzchni jak ze źródła zasilania. Potencjalnie może również rozpoznawać, po czym aktualnie się porusza.
Nie jest to zupełnie obcy kierunek rozwoju. Pisałem już o sztucznej skórze robotów zdolnej do wykrywania nacisku oraz temperatury, bo tak się składa, że coraz więcej zespołów próbuje sprawić, żeby zewnętrzna powłoka maszyny przestała być tylko osłoną. Ma wykrywać dotyk, temperaturę, uszkodzenia, a teraz może również produkować energię.
Tutaj pojawia się jeszcze ciekawsza możliwość. Skoro robot jest w stanie rozpoznać materiał, a jednocześnie wie, z których powierzchni może pozyskać energię, to kolejne generacje takich konstrukcji mogłyby aktywnie poszukiwać tras zapewniających im najlepsze zasilanie. Zamiast jechać najkrótszą drogą, maszyna mogłaby wybrać metalowy element konstrukcji, uzupełnić energię i dopiero później ruszyć dalej.
Niestety nie każda podłoga stanie się gigantycznym akumulatorem
W tym miejscu trzeba jednak trochę ostudzić entuzjazm. System działa wyłącznie na odpowiednich, reaktywnych chemicznie powierzchniach. Plastik, szkło, gleba czy tkanki organiczne nie dostarczą robotowi energii i dlatego naukowcy zastosowali niewielki superkondensator, który pozwala maszynie przejść przez fragmenty pozbawione “energetycznego” podłoża. Znacznie większym problemem pozostaje trwałość samego elektrolitu. Kontakt z atmosferycznym dwutlenkiem węgla oraz ciągłe reakcje chemiczne stopniowo pogarszają jego właściwości, dlatego podczas eksperymentów konieczne było ręczne uzupełnianie wodorotlenku potasu.
Czytaj też: Pierwszy taki robot na świecie. Przebudujesz go po swojemu i wykorzystasz wedle widzimisię
Trudno więc mówić o całkowicie autonomicznym robocie, który można wrzucić do instalacji przemysłowej i zapomnieć o nim na kilka lat. Jeżeli jego system energetyczny wymaga okresowej obsługi chemicznej, to ciągle pozostaje zależny od człowieka. Nie zmienia to jednak faktu, że sam kierunek uważam za znacznie ciekawszy od kolejnego wyścigu o kilka procent większą pojemność miniaturowych akumulatorów. Mikroroboty przeznaczone do kontrolowania instalacji elektrycznych, wentylacji, infrastruktury przemysłowej czy nawet wnętrz reaktorów często poruszają się właśnie po metalowych konstrukcjach. Innymi słowy, środowisko, w którym mają pracować, może jednocześnie stać się częścią ich systemu energetycznego.
Niestety dzisiaj eksperymentalny robot potrzebuje odpowiedniej metalowej powierzchni i okresowego uzupełniania elektrolitu. Jeśli uda się rozwiązać ten drugi problem, kolejne konstrukcje mogą jednak traktować elementy budynku czy maszyny nie tylko jak drogę, ale również jak własne źródło zasilania. Wtedy pytanie nie będzie już brzmiało, jak duży akumulator zmieścić w mikrorobocie, ale czy rzeczywiście musi on zabierać akumulator ze sobą.
Źródła: National Science Review, EurekAlert, New Atlas